Sintonización de lazos de control de nivel
En este artículo
Preámbulo
Los métodos originales de sintonización de Ziegler-Nichols, publicados en 1942, buscaban una velocidad de respuesta extremadamente rápida a expensas de la estabilidad del lazo de control. Sin embargo, con una ligera modificación de sus reglas de sintonización, es posible mejorar la estabilidad del lazo. Esto se logra a costa de una ligera reducción en la velocidad con la que el lazo de control responde a una perturbación o a un cambio del punto de consigna. No obstante, la mayoría de los expertos en procesos coincide en que la estabilidad del lazo de control es más importante que la velocidad. Esta nota de aplicación describe cómo sintonizar lazos de control de nivel con este método modificado de Ziegler-Nichols.Tipos de proceso aplicables
El método de sintonización descrito a continuación está pensado para procesos integradores. Los lazos de control de nivel (Figura 1) son el ejemplo más común de lazos que contienen procesos integradores.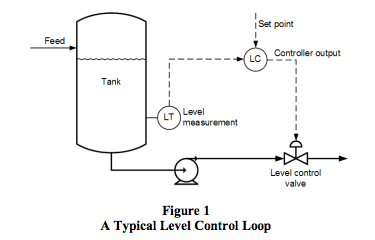
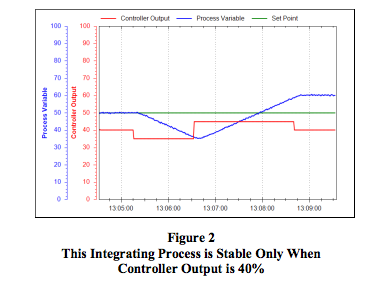
Un proceso integrador se estabiliza solo con una única salida del controlador, el punto de equilibrio. Si la salida del controlador se fija en un valor diferente, el proceso aumentará o disminuirá indefinidamente con una pendiente constante (Figura 2).
También cabe señalar que esta regla de sintonización ofrece una respuesta rápida a las perturbaciones de nivel y, por lo tanto, no es adecuada para sintonizar lazos de control de nivel de tanques de compensación.
Algoritmo de controlador objetivo
Las reglas de sintonización de Ziegler-Nichols modificadas que se presentan aquí están diseñadas para un algoritmo de controlador no interactivo con el tiempo integral expresado en minutos, como el que ofrece el sistema MAQ® 20 de Dataforth.Procedimiento
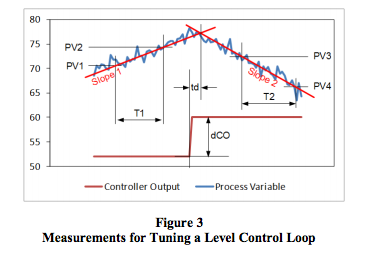
Para aplicar estas reglas de sintonización a un proceso integrador, siga los pasos siguientes. La variable de proceso y la salida del controlador deben registrarse en gráficas de tendencia para poder tomar mediciones de ellas (Figura 3).- Realice una prueba de escalón:
- Asegúrese, en la medida de lo posible, de que el caudal no controlado que entra al recipiente o sale de él sea lo más constante posible.
- Ponga el controlador en modo de control manual.
- Espere a que el nivel tenga una pendiente constante. Si el nivel es muy inestable, espere el tiempo suficiente para poder trazar con confianza una recta por la pendiente general del nivel.
- Aplique un cambio en escalón a la salida del controlador. Procure que el escalón sea del 5% al 10%, si el proceso lo tolera.
- Espere a que el nivel cambie su pendiente hacia una nueva dirección. Si el nivel es inestable, espere el tiempo suficiente para poder trazar con confianza una recta por la pendiente general del nivel.
- Restablezca el nivel a un punto de operación aceptable y vuelva a poner el controlador en modo de control automático.
- Determine las características del proceso (consulte la Figura 3):
- Trace una recta (Pendiente 1) por la pendiente inicial y prolónguela hacia la derecha, como se muestra en la Figura 3.
- Trace una recta (Pendiente 2) por la pendiente final y prolónguela hacia la izquierda hasta que intercepte la Pendiente 1.
- Mida el tiempo entre el comienzo del cambio en la salida del controlador y la intersección entre la Pendiente 1 y la Pendiente 2. Este es el tiempo muerto del proceso (td), el primer parámetro necesario para sintonizar el controlador.
- Si td se midió en segundos, divídalo entre 60 para convertirlo a minutos. Como el controlador PID de Dataforth usa los minutos como base de tiempo del tiempo integral, todas las mediciones deben hacerse en minutos.
- Elija dos puntos cualesquiera (PV1 y PV2) sobre la Pendiente 1, ubicados convenientemente lejos uno del otro para obtener mediciones precisas.
- Elija dos puntos cualesquiera (PV3 y PV4) sobre la Pendiente 2, ubicados convenientemente lejos uno del otro para obtener mediciones precisas.
- Calcule la diferencia entre las dos pendientes (DS) de la siguiente manera: DS = (PV4 - PV3) / T2 - (PV2 - PV1) / T1 Nota 1: Si las mediciones de T1 y T2 se hicieron en segundos, divídalas entre 60 para convertirlas a minutos.
- Si la PV no tiene un rango de 0-100%, convierta DS a un porcentaje del rango de la siguiente manera: DS% = 100 × DS / (PV rango máx - PV rango mín)
- Calcule la tasa de integración del proceso (ri), que es el segundo parámetro necesario para sintonizar el controlador: ri = DS [en %] / dCO [en %]
- Repita los pasos 1 y 2 tres veces más para obtener buenos valores promedio de las características del proceso td y ri.
- Calcule las constantes de sintonización:
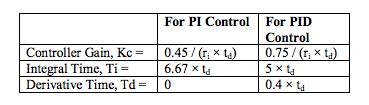
Observe que estas ecuaciones de sintonización se ven diferentes de las ecuaciones de Ziegler-Nichols publicadas habitualmente. La primera razón es que Kc se redujo y Ti se aumentó en un factor de 2, para que el lazo sea más estable y menos oscilatorio. La segunda razón es que las ecuaciones de Ziegler-Nichols para control PID están pensadas para un algoritmo de controlador interactivo, mientras que el MAQ®20 de Dataforth tiene un algoritmo no interactivo. Las ecuaciones PID anteriores se han ajustado para compensar esa diferencia. - Introduzca los valores en el controlador, asegúrese de que el algoritmo esté configurado como No interactivo y ponga el controlador en modo automático.
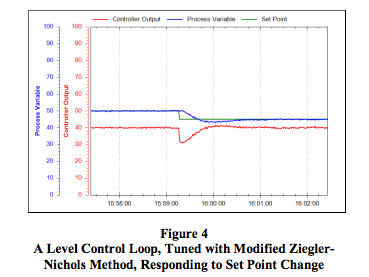
- Cambie el punto de consigna para probar los nuevos valores.
- Haga un ajuste fino si es necesario. En los procesos integradores, Kc y Ti deben ajustarse simultáneamente y en sentidos opuestos. Por ejemplo, para hacer más lento el lazo de control, use Kc / 2 y Ti × 2.
Conclusión
Con unas pocas modificaciones a las reglas de sintonización originales de Ziegler-Nichols, estas pueden usarse para sintonizar lazos de control de nivel con una respuesta rápida a los cambios de punto de consigna y a las perturbaciones.Referencias
[1] J.G. Ziegler y N.B. Nichols, Optimum settings for automatic controllers, Transactions of the ASME, 64, pp. 759–768, 1942Se invita al lector a visitar el sitio web de Dataforth para obtener más información sobre el control PID y el MAQ®20.
- Nota de aplicación 122: Introducción al control PID
an122: Introducción al control PID - Folleto del MAQ®20
MAQ20_brochure.pdf
Artículo de Dataforth Corporation, traducido por LRI. Los valores y dibujos son los del original; confírmelos en la hoja de datos antes del proyecto.