Sintonia de malhas de controle de nível
Neste artigo
Preâmbulo
Os métodos originais de sintonia de Ziegler-Nichols, publicados em 1942, buscavam uma velocidade de resposta altíssima à custa da estabilidade da malha de controle. No entanto, com uma ligeira modificação de suas regras de sintonia, a estabilidade da malha pode ser melhorada. Isso vem ao preço de uma pequena redução na velocidade com que a malha de controle responde a uma perturbação ou a uma mudança de setpoint. Ainda assim, a maioria dos especialistas em processos concorda que a estabilidade da malha de controle é mais importante que a velocidade. Esta Nota de Aplicação descreve como sintonizar malhas de controle de nível usando esse método de sintonia de Ziegler-Nichols modificado.Tipos de processo aplicáveis
O método de sintonia descrito a seguir destina-se a processos integradores. As malhas de controle de nível (Figura 1) são o exemplo mais comum de malhas que contêm processos integradores.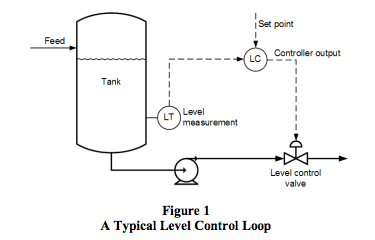
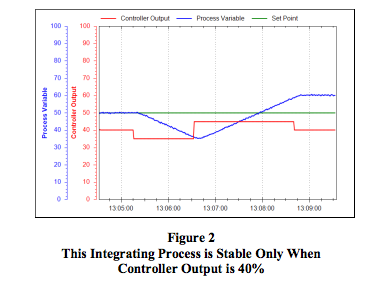
Um processo integrador se estabiliza em apenas uma saída do controlador, o ponto de equilíbrio. Se a saída do controlador for ajustada para um valor diferente, o processo aumenta ou diminui indefinidamente com uma inclinação constante (Figura 2).
Deve-se observar também que esta regra de sintonia proporciona uma resposta rápida a perturbações de nível e, por isso, não é adequada para sintonizar malhas de controle de nível de tanques de compensação (surge tanks).
Algoritmo de controlador-alvo
As regras de sintonia de Ziegler-Nichols modificadas apresentadas aqui foram concebidas para uso em um algoritmo de controlador não interativo com o tempo integral ajustado em minutos, como o fornecido no sistema MAQ® 20 da Dataforth.Procedimento
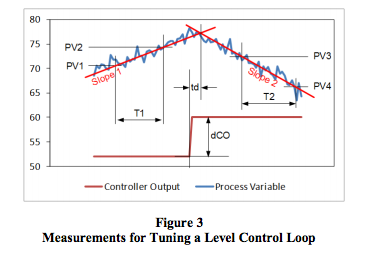
Para aplicar essas regras de sintonia a um processo integrador, siga as etapas abaixo. A variável de processo e a saída do controlador precisam ser registradas em gráfico de tendência no tempo para que as medições possam ser feitas a partir delas (Figura 3).- Faça um teste de degrau:
- Certifique-se de que, na medida do possível, a vazão não controlada de entrada/saída do vaso seja a mais constante possível.
- Coloque o controlador em modo de controle manual.
- Aguarde até que o nível apresente uma inclinação constante. Se o nível for muito instável, aguarde o tempo suficiente para poder traçar com confiança uma reta pela inclinação geral do nível.
- Aplique uma variação em degrau na saída do controlador. Procure fazer o degrau com 5% a 10% de amplitude, se o processo tolerar.
- Aguarde até que o nível mude sua inclinação para uma nova direção. Se o nível for instável, aguarde o tempo suficiente para poder traçar com confiança uma reta pela inclinação geral do nível.
- Restaure o nível a um ponto de operação aceitável e coloque o controlador de volta em modo de controle automático.
- Determine as características do processo (consulte a Figura 3):
- Trace uma reta (Inclinação 1) pela inclinação inicial e prolongue-a para a direita, como mostrado na Figura 3.
- Trace uma reta (Inclinação 2) pela inclinação final e prolongue-a para a esquerda até cruzar a Inclinação 1.
- Meça o tempo entre o início da variação na saída do controlador e a interseção entre a Inclinação 1 e a Inclinação 2. Esse é o tempo morto do processo (td), o primeiro parâmetro necessário para sintonizar o controlador.
- Se td foi medido em segundos, divida-o por 60 para convertê-lo em minutos. Como o controlador PID da Dataforth usa minutos como base de tempo do tempo integral, todas as medições precisam ser feitas em minutos.
- Escolha dois pontos quaisquer (PV1 e PV2) na Inclinação 1, situados a uma distância conveniente um do outro para permitir medições exatas.
- Escolha dois pontos quaisquer (PV3 e PV4) na Inclinação 2, situados a uma distância conveniente um do outro para permitir medições exatas.
- Calcule a diferença entre as duas inclinações (DS) da seguinte forma: DS = (PV4 - PV3) / T2 - (PV2 - PV1) / T1 Nota 1: Se as medições de T1 e T2 foram feitas em segundos, divida-as por 60 para convertê-las em minutos.
- Se a PV não estiver em escala de 0-100%, converta DS em porcentagem da faixa da seguinte forma: DS% = 100 × DS / (PV range max - PV range min)
- Calcule a taxa de integração do processo (ri), que é o segundo parâmetro necessário para sintonizar o controlador: ri = DS [em %] / dCO [em %]
- Repita as etapas 1 e 2 mais três vezes para obter bons valores médios das características do processo td e ri.
- Calcule as constantes de sintonia:
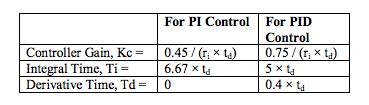
Observe que essas equações de sintonia são diferentes das equações de Ziegler-Nichols comumente publicadas. O primeiro motivo é que Kc foi reduzido e Ti aumentado por um fator de 2, para tornar a malha mais estável e menos oscilatória. O segundo motivo é que as equações de Ziegler-Nichols para controle PID visam a um algoritmo de controlador interativo, enquanto o MAQ®20 da Dataforth tem um algoritmo não interativo. As equações PID acima foram ajustadas para compensar essa diferença. - Insira os valores no controlador, confirme que o algoritmo está configurado como Não interativo e coloque o controlador em modo automático.
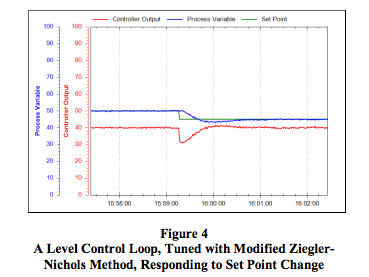
- Altere o setpoint para testar os novos valores.
- Faça o ajuste fino, se necessário. Em processos integradores, Kc e Ti precisam ser ajustados simultaneamente, em sentidos opostos. Por exemplo, para desacelerar a malha de controle, use Kc / 2 e Ti × 2.
Conclusão
Com algumas modificações nas regras originais de sintonia de Ziegler-Nichols, essas regras podem ser usadas para sintonizar malhas de controle de nível com resposta rápida a mudanças de setpoint e a perturbações.Referências
[1] J.G. Ziegler and N.B. Nichols, Optimum settings for automatic controllers, Transactions of the ASME, 64, pp. 759–768, 1942O leitor é convidado a visitar o site da Dataforth para saber mais sobre controle PID e o MAQ®20.
- Application Note 122: Introduction to PID Control
an122: Introdução ao controle PID - MAQ®20 Brochure
MAQ20_brochure.pdf
Artigo da Dataforth Corporation, traduzido pela LRI. Valores e desenhos são os do original; confirme no datasheet antes do projeto.