Sintonia de malhas de controle para resposta rápida
Neste artigo
Preâmbulo
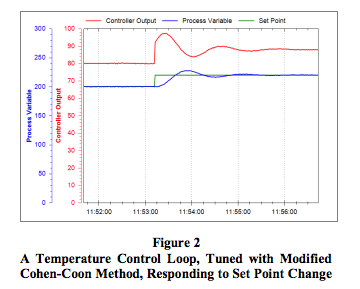
As regras de sintonia de Cohen-Coon funcionam bem em praticamente todos os processos autorregulados. Essas regras foram originalmente concebidas para dar uma resposta muito rápida, mas isso resulta em malhas com resposta muito oscilatória. Com uma pequena modificação das regras de sintonia de Cohen-Coon, as malhas de controle ainda podem responder rapidamente, mas ficam muito menos propensas a oscilações. Esta Nota de Aplicação descreve como sintonizar malhas de controle com esse método de sintonia de Cohen-Coon modificado.Tipos de processo aplicáveis
O método de sintonia de Cohen-Coon só pode ser usado em processos autorregulados. A maioria das malhas de controle, como as de vazão, temperatura, pressão, velocidade e composição, contém processos autorregulados. A exceção mais comum é a malha de controle de nível, que contém um processo integrador.Um processo autorregulado sempre se estabiliza em algum ponto de equilíbrio, que depende do projeto do processo e da saída do controlador. Se a saída do controlador for ajustada para um valor diferente, o processo responderá e se estabilizará em um novo ponto de equilíbrio.
Algoritmo de controlador-alvo
As regras de sintonia de Cohen-Coon foram projetadas para uso em um algoritmo de controlador não interativo, como o oferecido pelo sistema MAQ® 20 da Dataforth.Procedimento
Para aplicar as regras de sintonia de Cohen-Coon modificadas, siga as etapas abaixo. A variável de processo e a saída do controlador precisam ser registradas em gráfico de tendência no tempo, para que se possam fazer medições a partir delas.- Faça um teste de degrau na saída do controlador:
- Coloque o controlador em manual e espere o processo se estabilizar.
- Faça uma mudança em degrau de alguns por cento na saída do controlador (CO) e espere a variável de processo (PV) se estabilizar. O tamanho desse degrau deve ser grande o bastante para que a PV se mova bem além do nível de ruído/perturbação do processo. Uma variação total cinco vezes maior que o nível pico a pico do ruído e das perturbações na PV deve ser suficiente.
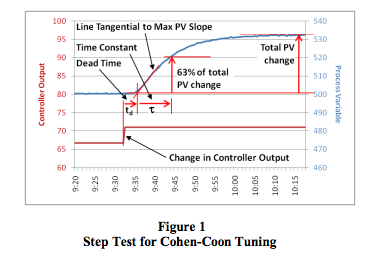
- Determine as características do processo (consulte a Figura 1):
- Se a PV não estiver na faixa de 0-100%, converta a variação da PV em porcentagem da faixa da seguinte forma:
Variação da PV [em %] = variação da PV [em unidades de engenharia] × 100 / (limite superior de calibração da PV - limite inferior de calibração da PV) - Calcule o ganho do processo (gp):
gp = variação total da PV [em %] / variação da CO [em %] - Encontre a inclinação máxima da curva de resposta da PV. Ela estará no ponto de inflexão. Trace uma reta tangente à curva de resposta da PV nesse ponto.
- Prolongue essa reta até cruzar o nível original da PV antes do degrau na CO.
- Anote o valor de tempo nessa interseção e calcule o tempo morto (td):
td = diferença de tempo entre a mudança na CO e a interseção da reta tangente com o nível original da PV - Se td foi medido em segundos, divida-o por 60 para convertê-lo em minutos. Como o controlador PID da Dataforth usa minutos como base de tempo do tempo integral, todas as medições precisam ser feitas em minutos ou convertidas para minutos.
- Calcule o valor da PV em 63% da sua variação total.
- Na curva de reação da PV, encontre o valor de tempo em que a PV atinge esse nível.
- Calcule a constante de tempo (τ):
τ = diferença de tempo entre a interseção no fim do tempo morto e o instante em que a PV atinge 63% da sua variação total - Se τ foi medida em segundos, divida-a por 60 para convertê-la em minutos.
- Repita as etapas 1 e 2 mais três vezes para obter bons valores médios das características do processo.
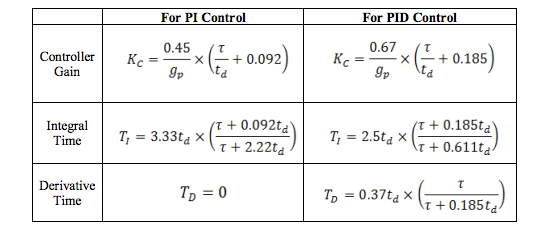
- Calcule os ajustes do controlador PI ou PID usando as equações de Cohen-Coon modificadas abaixo. (As regras modificadas calculam o ganho do controlador como ½ do calculado pelas regras originais.)
- Insira os valores no controlador, certifique-se de que o algoritmo esteja definido como não interativo e coloque o controlador em modo automático.
- Altere o ponto de ajuste para testar os novos valores.
- Faça o ajuste fino, se necessário. A resposta da malha de controle pode ser tornada mais lenta e menos oscilatória, se necessário, diminuindo Kc e/ou aumentando Ti.
Conclusão
Embora o método de sintonia de Ziegler-Nichols não funcione bem em todos os processos autorregulados, as regras de sintonia de Cohen-Coon modificadas oferecem uma boa alternativa para obter resposta rápida em praticamente todas as malhas de controle com processos autorregulados.Referências
[1] G.H. Cohen and G.A. Coon, Theoretical Consideration of Retarded Control, Trans. ASME, 75, pp. 827-834, 1953.Incentivamos o leitor a visitar o site da Dataforth para saber mais sobre o controle PID e o MAQ®20.
- Nota de Aplicação 122: Introdução ao Controle PID an122: Introdução ao controle PID
- Folheto do MAQ® 20 MAQ20_brochure.pdf
Artigo da Dataforth Corporation, traduzido pela LRI. Valores e desenhos são os do original; confirme no datasheet antes do projeto.