Introdução ao controle PID
Neste artigo
- Preâmbulo
- Controle manual
- Controle por realimentação
- Controle automático
- Controle PID
- Modo de controle proporcional
- O controlador somente proporcional
- Modo de controle integral
- Controlador proporcional + integral
- Modo de controle derivativo
- Controlador proporcional + integral + derivativo
- Conclusão
- Saiba mais sobre o Sistema de Aquisição de Dados e Controle MAQ ® 20
Preâmbulo
Os controladores PID são usados na maioria das aplicações de controle automático de processos na indústria. Eles podem regular vazão, temperatura, pressão, nível e muitas outras variáveis de processos industriais. Esta Nota de Aplicação revisa o projeto dos controladores PID e explica os modos de controle P, I e D usados neles.Controle manual
Sem controladores automáticos, todas as tarefas de regulação precisam ser feitas manualmente. Por exemplo: para manter constante a temperatura da água descarregada por um aquecedor industrial a gás, o operador precisa observar um medidor de temperatura e ajustar uma válvula de gás combustível de acordo (Figura 1). Se a temperatura da água ficar alta demais por algum motivo, o operador precisa fechar um pouco a válvula de gás, apenas o suficiente para levar a temperatura de volta ao valor desejado. Se a água ficar fria demais, ele precisa abrir a válvula de gás.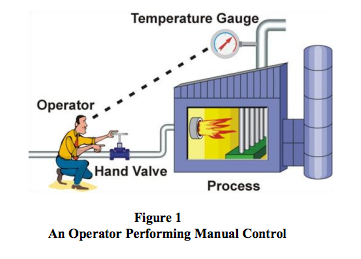
Controle por realimentação
A tarefa de controle executada pelo operador é chamada de controle por realimentação (feedback), porque o operador altera a taxa de queima com base na realimentação que recebe do processo por meio do medidor de temperatura. O controle por realimentação pode ser feito manualmente, como descrito aqui, mas é comumente feito de forma automática, como será explicado na próxima seção.O operador, a válvula, o processo e o medidor de temperatura formam uma malha de controle. Qualquer alteração que o operador faça na válvula de gás afeta a temperatura, que é realimentada ao operador, fechando assim a malha.
Controle automático
Para livrar o operador da tarefa tediosa do controle manual, a função de controle pode ser automatizada com um controlador PID. São necessários os seguintes itens:- Instalar um dispositivo eletrônico de medição de temperatura
- Automatizar a válvula, acrescentando a ela um atuador (e talvez um posicionador) para que possa ser acionada eletronicamente
- controlador, e ligá-lo à medição eletrônica de temperatura e à válvula de controle automatizada
Um controlador PID tem um ponto de ajuste (Set Point, SP) que o operador pode definir como a temperatura desejada. A saída do controlador (Controller Output, CO) define a posição da válvula de controle. E a medição de temperatura, chamada de variável de processo (Process Variable, PV), fornece ao controlador a realimentação de que ele tanto precisa. A variável de processo e a saída do controlador são transmitidas por sinais de corrente, de tensão ou digitais (Figura 2).
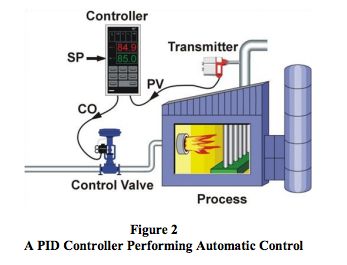
Com tudo em funcionamento, o controlador PID recebe o sinal da variável de processo, compara-o com o ponto de ajuste e calcula a diferença entre os dois sinais, também chamada de erro (E). Em seguida, com base no erro e nas constantes de sintonia do controlador PID, o controlador calcula uma saída adequada, que leva a válvula de controle à posição correta para manter a temperatura no ponto de ajuste. Se a temperatura subir acima do ponto de ajuste, o controlador reduzirá a posição da válvula, e vice-versa.
Controle PID
Os controladores PID têm três modos de controle:- Controle proporcional
- Controle integral
- Controle derivativo
Modo de controle proporcional
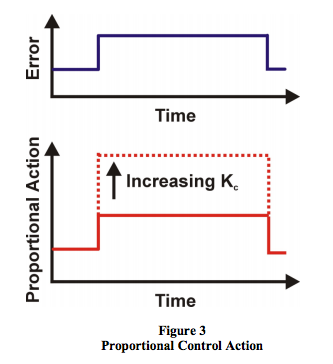
O modo de controle proporcional é a principal força motriz de um controlador. Ele altera a saída do controlador em proporção ao erro (Figura 3). Se o erro aumenta, a ação de controle aumenta proporcionalmente. Isso é muito útil, já que erros grandes exigem mais ação de controle para serem corrigidos.O ajuste do controle proporcional é chamado de ganho do controlador (Kc). Um ganho maior aumenta a quantidade de ação de controle proporcional para um dado erro. Se o ganho do controlador for ajustado alto demais, a malha de controle começará a oscilar e ficará instável. Se o ganho do controlador for ajustado baixo demais, ela não responderá de forma adequada a perturbações ou a mudanças do ponto de ajuste.
 Na maioria dos controladores, ajustar o ganho do controlador influencia a intensidade da resposta nos modos de controle integral e derivativo. É por isso que o parâmetro é chamado de ganho do controlador. No entanto, existe um projeto de controlador (chamado de algoritmo de ganhos paralelos ou independentes) em que o ajuste do ganho proporcional não afeta os outros modos.
O controlador somente proporcional
Um controlador PID pode ser configurado para produzir apenas ação proporcional, desligando-se os modos integral e derivativo. Os controladores proporcionais são simples de entender e fáceis de sintonizar. A saída do controlador é simplesmente o erro de controle multiplicado pelo ganho do controlador, mais um bias (Figura 4). O bias é necessário para que o controlador consiga manter uma saída diferente de zero enquanto o erro é zero (variável de processo no ponto de ajuste).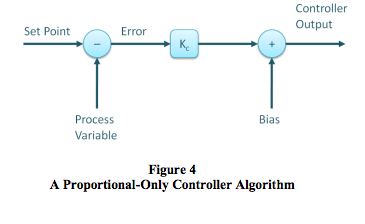
O uso do controle somente proporcional tem uma grande desvantagem: o offset. O offset é um erro sustentado que não pode ser eliminado apenas pelo controle proporcional. Por exemplo, vamos considerar o controle do nível de água no tanque da Figura 5 com um controlador somente proporcional. Enquanto a vazão de saída do tanque permanecer constante, o nível permanecerá no ponto de ajuste.
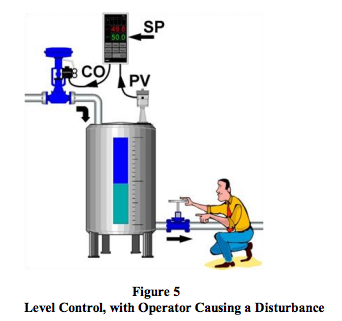
Mas, se o operador aumentar a vazão de saída do tanque, o nível do tanque começará a cair devido ao desequilíbrio entre a vazão de entrada e a de saída. Enquanto o nível do tanque cai, o erro aumenta e o controlador proporcional aumenta a saída do controlador proporcionalmente a esse erro. Consequentemente, a válvula que controla a vazão de entrada no tanque se abre mais e entra mais água no tanque.
À medida que o nível continua a cair, o erro aumenta e a válvula continua a abrir até chegar a um ponto em que a vazão de entrada volta a igualar a de saída. Nesse ponto, o nível do tanque (e o erro) permanecerá constante. Como o erro permanece constante, nosso controlador P manterá sua saída constante e a válvula de controle manterá sua posição. O sistema agora permanece em equilíbrio, mas o nível do tanque fica abaixo do ponto de ajuste. Esse erro sustentado remanescente é chamado de offset.
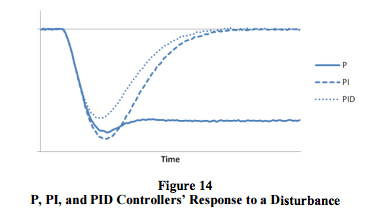
A Figura 6 mostra o efeito de uma queda repentina na pressão do gás combustível no aquecedor de processo descrito anteriormente e a resposta de um controlador somente P. A queda na pressão do gás combustível reduz a taxa de queima e a temperatura de saída do aquecedor diminui. Isso cria um erro ao qual o controlador responde. No entanto, é encontrado um novo ponto de equilíbrio entre a ação de controle e o erro, e o offset de temperatura não é eliminado pelo controlador proporcional.
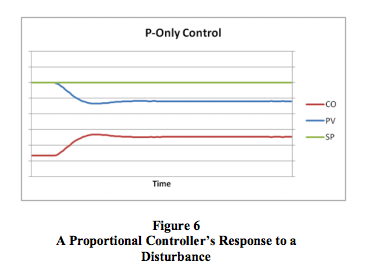
Sob controle somente proporcional, o offset permanecerá até que o operador altere manualmente o bias da saída do controlador para removê-lo. Diz-se que o operador faz o reset manual do controlador.
Modo de controle integral
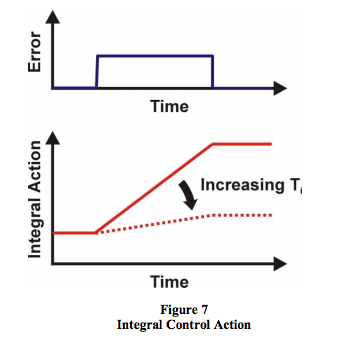
A necessidade do reset manual, como descrito acima, levou ao desenvolvimento do reset automático, ou modo de controle integral, como é conhecido hoje. A função do modo de controle integral é incrementar ou decrementar a saída do controlador ao longo do tempo para reduzir o erro, enquanto houver qualquer erro presente (variável de processo fora do ponto de ajuste). Com tempo suficiente, a ação integral conduzirá a saída do controlador até que o erro seja zero.Se o erro é grande, o modo integral incrementa/decrementa a saída do controlador em ritmo rápido; se o erro é pequeno, as variações são lentas. Para um dado erro, a velocidade da ação integral é definida pelo ajuste do tempo integral (Ti) do controlador. Um valor grande de Ti (tempo integral longo) resulta em ação integral lenta, e um valor pequeno de Ti (tempo integral curto) resulta em ação integral rápida (Figura 7). Se o tempo integral for ajustado longo demais, o controlador ficará lento; se for ajustado curto demais, a malha de controle oscilará e ficará instável.
A maioria dos controladores, inclusive o MAQ®20, usa o tempo integral (Ti) em minutos como unidade de medida do controle integral, mas alguns usam o tempo integral em segundos. Alguns controladores, tipicamente os de algoritmo paralelo, usam o ganho integral (Ki) em repetições por minuto. O algoritmo paralelo também está disponível no MAQ®20.
Controlador proporcional + integral
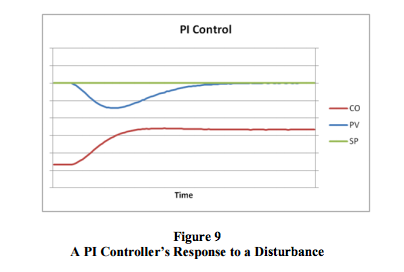
Comumente chamada de controlador PI, a saída do controlador proporcional + integral é formada pela soma das ações de controle proporcional e integral (Figura 8).Em comparação com a Figura 6, fica claro como o controle integral continua a conduzir a saída do controlador até eliminar todo o offset.
Modo de controle derivativo
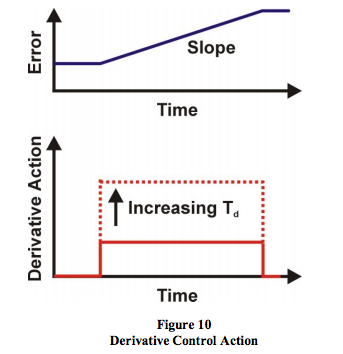
O terceiro modo de controle de um controlador PID é o modo de controle derivativo. O controle derivativo raramente é usado no controle de processos, mas é muito usado no controle de movimento. No controle de processos, ele não é absolutamente necessário, é muito sensível ao ruído de medição e dificulta a sintonia por tentativa e erro. Mesmo assim, usar o modo de controle derivativo de um controlador pode fazer certos tipos de malhas de controle responderem um pouco mais rápido do que apenas com controle PI (o controle de temperatura é uma aplicação típica do controle PID).O modo de controle derivativo produz uma saída com base na taxa de variação do erro (Figura 10). Por isso, o modo derivativo era originalmente chamado de rate. O modo derivativo produz mais ação de controle se o erro varia mais rapidamente. Se não há variação no erro, a ação derivativa é zero. O modo derivativo tem um ajuste chamado de tempo derivativo (Td). Quanto maior o ajuste do tempo derivativo, mais ação derivativa é produzida. Um ajuste de tempo derivativo igual a zero desliga efetivamente esse modo. Se o tempo derivativo for ajustado longo demais, ocorrerão oscilações e a malha de controle ficará instável.
Duas unidades de medida são usadas para o ajuste derivativo de um controlador: minutos e segundos.
Controlador proporcional + integral + derivativo
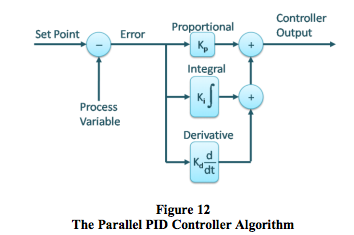
Comumente chamada de controlador PID, a saída do controlador proporcional + integral + derivativo é formada pela soma das ações de controle proporcional, integral e derivativa. A Figura 11 mostra o algoritmo de controlador PID não interativo e a Figura 12 mostra o algoritmo de controlador paralelo. Ambos são suportados no sistema MAQ®20.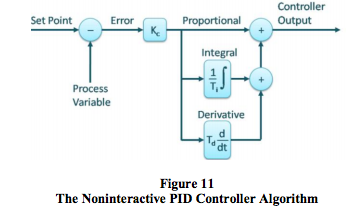
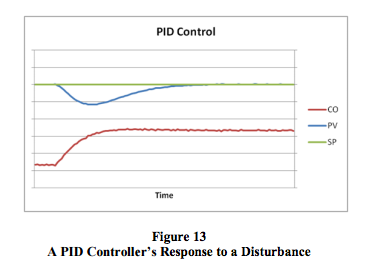
O modo derivativo do controlador PID fornece mais ação de controle mais cedo do que é possível com o controle P ou PI. Isso reduz o efeito de uma perturbação e encurta o tempo que o nível leva para voltar ao ponto de ajuste (Figura 13).
 A Figura 14 compara a recuperação, sob controle P, PI e PID, da temperatura de saída do aquecedor de processo após uma mudança repentina na pressão do gás combustível, como descrito acima.
Conclusão
O controlador PID é o cavalo de batalha dos sistemas modernos de controle de processos. Os modos de controle proporcional, integral e derivativo cumprem, cada um, uma função própria. Os modos proporcional e integral são essenciais para a maioria das malhas de controle, enquanto o derivativo só é útil em alguns casos. Os algoritmos de controle PID existem em diferentes projetos, e o MAQ®20 suporta o algoritmo não interativo mais comum, bem como o algoritmo paralelo.Essa versatilidade de algoritmos PID torna o MAQ®20 extremamente poderoso e adaptável a uma ampla gama de aplicações de controle de processos, incluindo:
- Testes e medições
- Automação industrial e de processos
- Automação de máquinas
- Militar e aeroespacial
- Petróleo e gás
- Monitoramento ambiental
Saiba mais sobre o Sistema de Aquisição de Dados e Controle MAQ®20
Artigo da Dataforth Corporation, traduzido pela LRI. Valores e desenhos são os do original; confirme no datasheet antes do projeto.