Sintonia de malhas de controle com o método de sintonia IMC
Neste artigo
Preâmbulo
Desde 1942, bem mais de cem métodos de sintonia de controladores foram desenvolvidos, cada um tentando atingir um objetivo específico ou ocupar um nicho específico. Um desses métodos é o método de sintonia por Controle com Modelo Interno (IMC, Internal Model Control) [Ref. 2], às vezes chamado de sintonia Lambda. Ele oferece uma alternativa estável e robusta a outras técnicas, como o famoso método de Ziegler-Nichols, que geralmente visam à velocidade em detrimento da estabilidade. Esta Nota de Aplicação descreve como sintonizar malhas de controle usando as regras de sintonia IMC.Tipos de processo aplicáveis
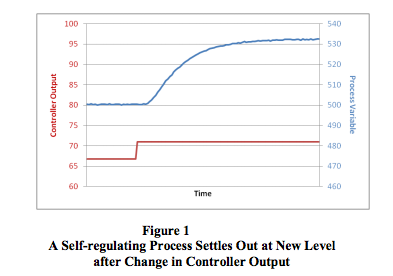
O método de sintonia IMC foi desenvolvido para uso em processos autorregulados. A maioria das malhas de controle, como as de vazão, temperatura, pressão, velocidade e composição, contém processos autorregulados. Uma exceção evidente é a malha de controle de nível, que contém um processo integrador.Um processo autorregulado sempre se estabiliza em algum ponto de equilíbrio, que depende do projeto do processo e da saída do controlador. Se a saída do controlador for ajustada para um valor diferente, o processo responderá e se estabilizará em um novo ponto de equilíbrio (Figura 1).
Vantagens e desvantagens da sintonia IMC
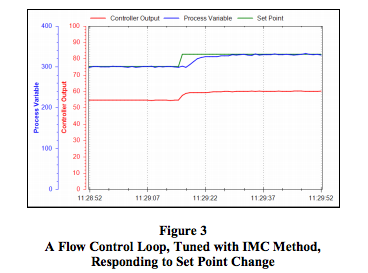
O método de sintonia IMC oferece as seguintes vantagens:- Depois de sintonizada pelas regras IMC, a variável de processo não ultrapassará o ponto de ajuste (overshoot) após uma mudança do ponto de ajuste.
- As regras de sintonia IMC são muito menos sensíveis a possíveis erros cometidos ao determinar o tempo morto do processo por meio de testes de degrau. É fácil subestimar ou superestimar o tempo morto em processos dominados por atraso (lag), por causa de seus tempos mortos relativamente curtos. As regras de Ziegler-Nichols e de muitos outros métodos de sintonia podem dar maus resultados quando o tempo morto é medido de forma incorreta.
- A sintonia é muito robusta, o que significa que a malha de controle permanecerá estável mesmo que as características do processo mudem substancialmente em relação às usadas na sintonia.
- Uma malha de controle sintonizada por IMC absorve melhor as perturbações e repassa menos delas ao restante do processo. Essa é uma característica muito atraente para usar a sintonia IMC em processos altamente interativos.
- O usuário pode especificar o tempo de resposta desejado da malha de controle (a constante de tempo de malha fechada). Isso fornece um único “fator de sintonia” que pode ser usado para acelerar e desacelerar a resposta da malha.
Infelizmente, o método de sintonia IMC também tem uma desvantagem. Ele ajusta o tempo integral do controlador igual à constante de tempo do processo. Se um processo tem uma constante de tempo muito longa, o controlador terá, consequentemente, um tempo integral muito longo. Tempos integrais longos tornam muito lenta a recuperação após perturbações do processo.
Algoritmo de controlador-alvo
As regras de sintonia IMC foram projetadas para uso em um algoritmo de controlador não interativo. As regras de sintonia apresentadas aqui são para um controlador PI. Embora também tenham sido desenvolvidas regras de sintonia IMC para controladores PID, teoricamente não há diferença na velocidade de resposta entre as regras de sintonia PI e PID, portanto há pouco sentido em acrescentar a complexidade do controle derivativo.Procedimento
- Faça um teste de degrau:
- Coloque o controlador em manual e aguarde o processo se estabilizar
- Aplique uma variação em degrau na saída do controlador (CO) de alguns por cento e aguarde a variável de processo (PV) se estabilizar. O tamanho desse degrau deve ser grande o bastante para que a PV se afaste bem do nível de ruído/perturbação do processo. Uma excursão total cinco vezes maior que o nível pico a pico do ruído e das perturbações na PV deve ser suficiente.
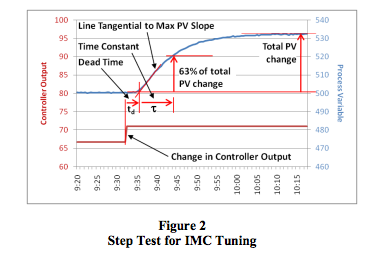
- Determine as características do processo (consulte a Figura 2):
- Se a PV não estiver em escala de 0-100%, converta a variação da PV em porcentagem da faixa da seguinte forma:
Variação da PV [em %] = variação da PV [em unidades de engenharia] × 100 / (limite superior de calibração da PV - limite inferior de calibração da PV) - Calcule o ganho do processo (gp):
gp = variação total da PV [em %] / variação da CO [em %] - Encontre a inclinação máxima da curva de resposta da PV. Ela ocorre no ponto de inflexão. Trace uma reta tangente à curva de resposta da PV nesse ponto.
- Prolongue essa reta até que ela cruze o nível original da PV anterior ao degrau na CO.
- Anote o valor de tempo dessa interseção e calcule o tempo morto (td):
td = diferença de tempo entre a variação da CO e a interseção da reta tangente com o nível original da PV - Se td foi medido em segundos, divida-o por 60 para convertê-lo em minutos. Como o controlador PID da Dataforth usa minutos como base de tempo do tempo integral, todas as medições precisam ser feitas em minutos.
- Calcule o valor da PV em 63% da sua variação total.
- Na curva de reação da PV, encontre o valor de tempo em que a PV atinge esse nível.
- Calcule a constante de tempo (τ):
τ = diferença de tempo entre a interseção no fim do tempo morto e o instante em que a PV atinge 63% da sua variação total - Se τ foi medido em segundos, divida-o por 60 para convertê-lo em minutos.
- Repita as etapas 1 e 2 mais três vezes para obter bons valores médios das características do processo.
- Escolha o tempo de resposta desejado da malha (constante de tempo em malha fechada, τcl) para a malha de controle. Em geral, o valor de τcl deve ficar entre uma e três vezes o valor de τ. Use τcl = 3 × para uma malha de controle muito estável. Um valor maior de τcl resulta em uma malha de controle mais lenta, enquanto um valor menor resulta em uma malha mais rápida.
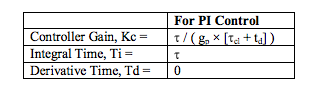
- Calcule os ajustes do controlador PID com as equações abaixo.
- Insira os valores no controlador, confirme que o algoritmo está configurado como Não interativo e coloque o controlador em modo automático.
- Altere o setpoint para testar os novos valores.
- Faça o ajuste fino, se necessário. A resposta da malha de controle pode ser acelerada aumentando Kc e/ou diminuindo Ti.
Conclusão
Embora muitas regras de sintonia de controladores PID busquem uma resposta rápida sacrificando a estabilidade da malha para obtê-la, as regras de sintonia IMC oferecem uma alternativa viável quando a estabilidade da malha de controle é importante.Referências
[1] J.G. Ziegler and N.B. Nichols, Optimum settings for automatic controllers, Transactions of the ASME, 64, pp. 759–768, 1942[2] D.E. Rivera, M. Morari, and S. Skogestad, Internal Model Control. 4. PID Controller Design, Industrial Engineering and Chemical Process Design and Development, 25, p. 252, 1986
O leitor é convidado a visitar o site da Dataforth para saber mais sobre controle PID e o MAQ® 20.
- Application Note 122: Introduction to PID Control
an122: Introdução ao controle PID - MAQ® 20 Brochure
MAQ20_brochure.pdf
Artigo da Dataforth Corporation, traduzido pela LRI. Valores e desenhos são os do original; confirme no datasheet antes do projeto.