Sintonia de malhas de controle de nível em tanque pulmão
Neste artigo
Preâmbulo
Um tanque de compensação (surge tank) é instalado entre duas unidades de processamento (Figura 1) para absorver as flutuações de vazão vindas do processo a montante, de modo que a vazão para o processo a jusante varie menos bruscamente. Para isso, o nível do tanque precisa subir e descer. Consequentemente, o controlador de nível não deve tentar manter o nível o mais próximo possível do setpoint. O controlador deve simplesmente manter o nível do tanque de compensação entre os limites superior e inferior, e fazê-lo com a menor variação possível na sua saída.Embora existam outros métodos de controlar o nível de um tanque de compensação, o método de média de nível (level-averaging) é o preferido pela maioria dos operadores e engenheiros. Esse método minimiza o movimento da válvula de controle durante as perturbações, mantém o nível entre seus limites e leva o nível de volta ao setpoint no longo prazo. Esta Nota de Aplicação descreve como sintonizar o controle de nível de tanques de compensação usando o método de média de nível.
Tipos de processo aplicáveis
O método de sintonia descrito a seguir destina-se a ser usado em níveis de tanques de compensação (Figura 1).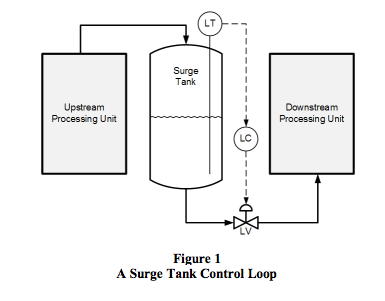
Algoritmo de controlador-alvo
A regra de sintonia apresentada aqui foi concebida para uso em um algoritmo de controlador não interativo com o tempo integral ajustado em minutos, como o fornecido no sistema MAQ®20 da Dataforth.Procedimento de sintonia
Para sintonizar o controlador para controle por média de nível, é preciso conhecer o tempo de residência do tanque de compensação, a maior variação esperada na vazão e o desvio máximo admissível em relação ao setpoint.Tempo de residência (tres)
O tempo de residência é o tempo que o tanque levaria para esvaziar de 100% de nível até 0% de nível, caso não haja vazão de entrada no tanque e a válvula de saída esteja 100% aberta. Ele pode ser calculado dividindo-se o volume do vaso entre 0% e 100% da faixa de medição de nível (V) pela vazão máxima com a válvula de saída totalmente aberta (Qmax).tres = V / Qmax
A mesma unidade de medida deve ser usada para o volume em V e em Qmax.
Qmax deve ser expressa em volume / minuto
Variação da vazão (Δfmax)
A maior variação esperada na vazão deve ser expressa como porcentagem da capacidade máxima da válvula. Se disponíveis, as tendências históricas da posição da válvula de controle de nível podem ser usadas para encontrar a maior variação que a saída do controlador fez ao longo de um período relativamente curto.Desvio máximo em relação ao setpoint (ΔLmax)
O desvio máximo admissível do nível em relação ao setpoint deve ser especificado como porcentagem da faixa total da medição de nível.Equações de sintonia
Depois de obtidas as três grandezas descritas acima, os ajustes de sintonia podem ser calculados para o controlador. KC = 0,74 Δfmax / ΔLmax
TI = 4 tres / KC
TD = 0
TI = 4 tres / KC
TD = 0
Onde:
KC é o ganho do controlador
TI é o tempo integral em minutos
TD é o tempo derivativo
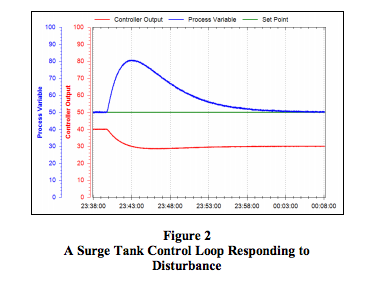
A resposta típica de um tanque de compensação sintonizado com a regra de média de nível é mostrada na Figura 2. TI é o tempo integral em minutos
TD é o tempo derivativo
Conclusão
Enquanto o método de Ziegler-Nichols e a maioria dos outros métodos de sintonia de controladores de nível não são adequados para tanques de compensação, a regra de sintonia por média de nível mantém o nível do tanque entre seus limites superior e inferior com a menor variação possível na saída do controlador.Referências
O leitor é convidado a visitar o site da Dataforth para saber mais sobre controle PID e o MAQ®20.- Application Note 122: Introduction to PID Control an122: Introdução ao controle PID
- MAQ®20 Brochure MAQ20_brochure.pdf
Artigo da Dataforth Corporation, traduzido pela LRI. Valores e desenhos são os do original; confirme no datasheet antes do projeto.