Sintonización de lazos de control para respuesta rápida
En este artículo
Preámbulo
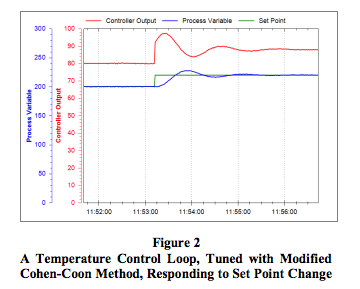
Las reglas de sintonización de Cohen-Coon funcionan bien en prácticamente todos los procesos autorregulados. Originalmente estas reglas se diseñaron para dar una respuesta muy rápida, pero eso produce lazos con una respuesta muy oscilatoria. Con una ligera modificación de las reglas de sintonización de Cohen-Coon, los lazos de control pueden seguir respondiendo con rapidez, pero son mucho menos propensos a oscilar. Esta nota de aplicación describe cómo sintonizar lazos de control con este método de sintonización de Cohen-Coon modificado.Tipos de proceso aplicables
El método de sintonización de Cohen-Coon solo puede utilizarse en procesos autorregulados. La mayoría de los lazos de control, por ejemplo, los de flujo, temperatura, presión, velocidad y composición, contienen procesos autorregulados. La excepción más común es el lazo de control de nivel, que contiene un proceso integrador.Un proceso autorregulado siempre se estabiliza en algún punto de equilibrio, que depende del diseño del proceso y de la salida del controlador. Si la salida del controlador se fija en un valor diferente, el proceso responderá y se estabilizará en un nuevo punto de equilibrio.
Algoritmo de controlador objetivo
Las reglas de sintonización de Cohen-Coon se han diseñado para usarse en un algoritmo de controlador no interactivo, como el que ofrece el sistema MAQ® 20 de Dataforth.Procedimiento
Para aplicar las reglas de sintonización de Cohen-Coon modificadas, siga los pasos que se indican a continuación. La variable de proceso y la salida del controlador deben registrarse en tendencias en el tiempo para poder tomar mediciones de ellas.- Realice una prueba de escalón en la salida del controlador:
- Ponga el controlador en manual y espere a que el proceso se estabilice.
- Haga un cambio en escalón de unos pocos puntos porcentuales en la salida del controlador (CO) y espere a que la variable de proceso (PV) se estabilice. El tamaño de este escalón debe ser lo bastante grande para que la PV se mueva muy por encima del nivel de ruido y perturbaciones del proceso. Un desplazamiento total de cinco veces el nivel pico a pico del ruido y las perturbaciones en la PV debería ser suficiente.
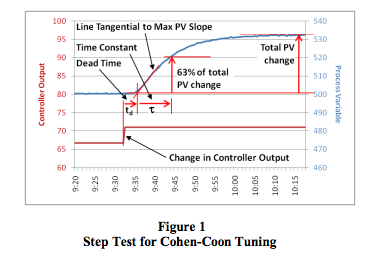
- Determine las características del proceso (consulte la Figura 1):
- Si la PV no tiene un rango de 0-100%, convierta el cambio en la PV a un porcentaje del rango de la siguiente manera:
Cambio en PV [en %] = cambio en PV [en unidades de ingeniería] × 100 / (límite superior de calibración de la PV - límite inferior de calibración de la PV) - Calcule la ganancia del proceso (gp):
gp = cambio total en la PV [en %] / cambio en la CO [en %] - Encuentre la pendiente máxima de la curva de respuesta de la PV. Esta se ubica en el punto de inflexión. Trace una línea tangente a la curva de respuesta de la PV en ese punto.
- Prolongue esta línea hasta que intersecte el nivel original de la PV antes del escalón en la CO.
- Anote el valor de tiempo en esta intersección y calcule el tiempo muerto (td):
td = diferencia de tiempo entre el cambio en la CO y la intersección de la línea tangente con el nivel original de la PV - Si td se midió en segundos, divídalo entre 60 para convertirlo a minutos. Como el controlador PID de Dataforth usa los minutos como base de tiempo del tiempo integral, todas las mediciones deben hacerse en minutos o convertirse a minutos.
- Calcule el valor de la PV al 63% de su cambio total.
- En la curva de reacción de la PV, encuentre el valor de tiempo en el que la PV alcanza este nivel.
- Calcule la constante de tiempo (τ):
τ = diferencia de tiempo entre la intersección al final del tiempo muerto y el momento en que la PV alcanza el 63% de su cambio total - Si τ se midió en segundos, divídalo entre 60 para convertirlo a minutos.
- Repita los pasos 1 y 2 tres veces más para obtener buenos valores promedio de las características del proceso.
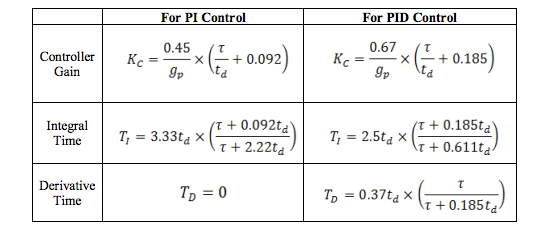
- Calcule los parámetros del controlador PI o PID con las ecuaciones de Cohen-Coon modificadas que se muestran a continuación. (Las reglas modificadas calculan la ganancia del controlador como ½ de la calculada con las reglas originales.)
- Introduzca los valores en el controlador, asegúrese de que el algoritmo esté configurado como no interactivo y ponga el controlador en modo automático.
- Cambie el punto de ajuste para probar los nuevos valores.
- Haga una sintonización fina si es necesario. Si hace falta, la respuesta del lazo de control puede hacerse más lenta y menos oscilatoria disminuyendo Kc y/o aumentando Ti.
Conclusión
Si bien el método de sintonización de Ziegler-Nichols no funciona bien en todos los procesos autorregulados, las reglas de sintonización de Cohen-Coon modificadas constituyen una buena alternativa para lograr una respuesta rápida en prácticamente todos los lazos de control con procesos autorregulados.Referencias
[1] G.H. Cohen and G.A. Coon, Theoretical Consideration of Retarded Control, Trans. ASME, 75, pp. 827-834, 1953.Se invita al lector a visitar el sitio web de Dataforth para conocer más sobre el control PID y el MAQ®20.
- Nota de aplicación 122: Introducción al control PID an122: Introducción al control PID
- Folleto del MAQ® 20 MAQ20_brochure.pdf
Artículo de Dataforth Corporation, traducido por LRI. Los valores y dibujos son los del original; confírmelos en la hoja de datos antes del proyecto.