Sintonización de lazos de control con el método de sintonización IMC
En este artículo
Preámbulo
Desde 1942 se han desarrollado mucho más de cien métodos de sintonización de controladores, cada uno con la intención de lograr un objetivo determinado o cubrir un nicho específico. Uno de ellos es el método de sintonización por control de modelo interno (IMC, Internal Model Control) [Ref. 2], a veces llamado sintonización Lambda. Ofrece una alternativa estable y robusta frente a otras técnicas, como el célebre método de Ziegler-Nichols, que normalmente buscan la rapidez a expensas de la estabilidad. Esta nota de aplicación describe cómo sintonizar lazos de control con las reglas de sintonización IMC.Tipos de proceso aplicables
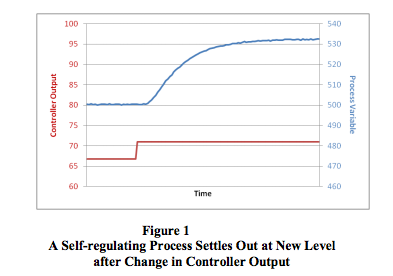
El método de sintonización IMC se desarrolló para su uso en procesos autorregulados. La mayoría de los lazos de control, por ejemplo, los de flujo, temperatura, presión, velocidad y composición, contienen procesos autorregulados. Una excepción evidente es el lazo de control de nivel, que contiene un proceso integrador.Un proceso autorregulado siempre se estabiliza en algún punto de equilibrio, que depende del diseño del proceso y de la salida del controlador. Si la salida del controlador se fija en un valor diferente, el proceso responderá y se estabilizará en un nuevo punto de equilibrio (Figura 1).
Ventajas y desventajas de la sintonización IMC
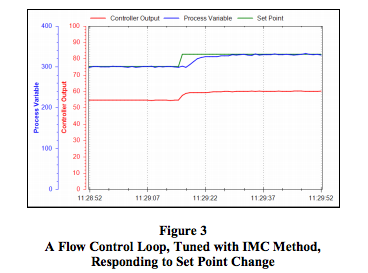
El método de sintonización IMC ofrece las siguientes ventajas:- Una vez sintonizada con las reglas IMC, la variable de proceso no sobrepasará su punto de ajuste tras un cambio de punto de ajuste.
- Las reglas de sintonización IMC son mucho menos sensibles a los posibles errores cometidos al determinar el tiempo muerto del proceso mediante pruebas de escalón. En procesos dominados por el retardo (lag-dominant) es fácil subestimar o sobrestimar el tiempo muerto, debido a que sus tiempos muertos son relativamente cortos. Ziegler-Nichols y muchas otras reglas de sintonización pueden dar malos resultados cuando el tiempo muerto se mide incorrectamente.
- La sintonización es muy robusta, lo que significa que el lazo de control permanecerá estable incluso si las características del proceso cambian de manera sustancial respecto de las utilizadas para la sintonización.
- Un lazo de control sintonizado con IMC absorbe mejor las perturbaciones y transmite menos de ellas al resto del proceso. Esta es una característica muy atractiva para usar la sintonización IMC en procesos altamente interactivos.
- El usuario puede especificar el tiempo de respuesta deseado del lazo de control (la constante de tiempo en lazo cerrado). Esto proporciona un único “factor de sintonización” que puede usarse para acelerar y desacelerar la respuesta del lazo.
Lamentablemente, el método de sintonización IMC también tiene un inconveniente. Fija el tiempo integral del controlador igual a la constante de tiempo del proceso. Si un proceso tiene una constante de tiempo muy larga, el controlador tendrá, en consecuencia, un tiempo integral muy largo. Los tiempos integrales largos hacen que la recuperación ante las perturbaciones del proceso sea muy lenta.
Algoritmo de controlador objetivo
Las reglas de sintonización IMC están diseñadas para usarse en un algoritmo de controlador no interactivo. Las reglas de sintonización que se presentan aquí son para un controlador PI. Aunque también se han desarrollado reglas de sintonización IMC para controladores PID, en teoría no hay diferencia en la velocidad de respuesta entre las reglas de sintonización PI y PID, por lo que tiene poco sentido añadir la complejidad del control derivativo.Procedimiento
- Realice una prueba de escalón:
- Ponga el controlador en manual y espere a que el proceso se estabilice.
- Aplique un cambio en escalón de unos pocos por ciento a la salida del controlador (CO) y espere a que la variable de proceso (PV) se estabilice. El tamaño de este escalón debe ser lo bastante grande para que la PV se aleje claramente del nivel de ruido/perturbaciones del proceso. Un desplazamiento total de cinco veces el nivel pico a pico del ruido y de las perturbaciones sobre la PV debería ser suficiente.
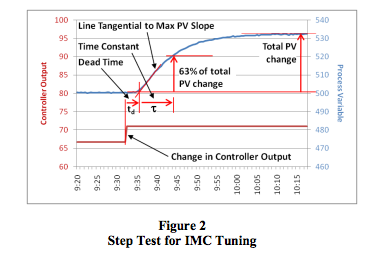
- Determine las características del proceso (consulte la Figura 2):
- Si la PV no tiene un rango de 0-100%, convierta el cambio de la PV a un porcentaje del rango de la siguiente manera:
Cambio de la PV [en %] = cambio de la PV [en unidades de ingeniería] × 100 / (límite superior de calibración de la PV - límite inferior de calibración de la PV) - Calcule la ganancia del proceso (gp):
gp = cambio total de la PV [en %] / cambio de la CO [en %] - Encuentre la pendiente máxima de la curva de respuesta de la PV. Se encuentra en el punto de inflexión. Trace una recta tangente a la curva de respuesta de la PV en ese punto.
- Prolongue esta recta hasta que intercepte el nivel original de la PV anterior al escalón de la CO.
- Anote el valor de tiempo en esta intersección y calcule el tiempo muerto (td):
td = diferencia de tiempo entre el cambio de la CO y la intersección de la recta tangente con el nivel original de la PV - Si td se midió en segundos, divídalo entre 60 para convertirlo a minutos. Como el controlador PID de Dataforth usa los minutos como base de tiempo del tiempo integral, todas las mediciones deben hacerse en minutos.
- Calcule el valor de la PV al 63% de su cambio total.
- En la curva de reacción de la PV, encuentre el valor de tiempo en el que la PV alcanza ese nivel.
- Calcule la constante de tiempo (τ):
τ = diferencia de tiempo entre la intersección al final del tiempo muerto y el momento en que la PV alcanza el 63% de su cambio total - Si τ se midió en segundos, divídala entre 60 para convertirla a minutos.
- Repita los pasos 1 y 2 tres veces más para obtener buenos valores promedio de las características del proceso.
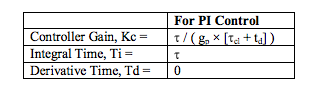
- Elija un tiempo de respuesta deseado para el lazo (constante de tiempo en lazo cerrado, τcl). En general, el valor de τcl debe fijarse entre una y tres veces el valor de τ. Use τcl = 3 × para un lazo de control muy estable. Un valor mayor de τcl producirá un lazo de control más lento, mientras que un valor menor producirá un lazo más rápido.
- Calcule los ajustes del controlador PID con las ecuaciones siguientes.
- Introduzca los valores en el controlador, asegúrese de que el algoritmo esté configurado como No interactivo y ponga el controlador en modo automático.
- Cambie el punto de consigna para probar los nuevos valores.
- Haga un ajuste fino si es necesario. La respuesta del lazo de control se puede acelerar aumentando Kc y/o reduciendo Ti.
Conclusión
Mientras que muchas reglas de sintonización de controladores PID buscan una respuesta rápida a costa de la estabilidad del lazo, las reglas de sintonización IMC ofrecen una alternativa viable cuando la estabilidad del lazo de control es importante.Referencias
[1] J.G. Ziegler y N.B. Nichols, Optimum settings for automatic controllers, Transactions of the ASME, 64, pp. 759–768, 1942[2] D.E. Rivera, M. Morari y S. Skogestad, Internal Model Control. 4. PID Controller Design, Industrial Engineering and Chemical Process Design and Development, 25, p. 252, 1986
Se invita al lector a visitar el sitio web de Dataforth para obtener más información sobre el control PID y el MAQ® 20.
- Nota de aplicación 122: Introducción al control PID
an122: Introducción al control PID - Folleto del MAQ® 20
MAQ20_brochure.pdf
Artículo de Dataforth Corporation, traducido por LRI. Los valores y dibujos son los del original; confírmelos en la hoja de datos antes del proyecto.