Introducción al control PID
En este artículo
- Preámbulo
- Control manual
- Control por realimentación
- Control automático
- Control PID
- Modo de control proporcional
- El controlador solo proporcional
- Modo de control integral
- Controlador proporcional + integral
- Modo de control derivativo
- Controlador proporcional + integral + derivativo
- Conclusión
- Conozca más sobre el Sistema de adquisición de datos y control MAQ ® 20
Preámbulo
Los controladores PID se utilizan en la mayoría de las aplicaciones de control automático de procesos en la industria. Pueden regular flujo, temperatura, presión, nivel y muchas otras variables de procesos industriales. Esta nota de aplicación repasa el diseño de los controladores PID y explica los modos de control P, I y D que emplean.Control manual
Sin controladores automáticos, todas las tareas de regulación tienen que hacerse de forma manual. Por ejemplo: para mantener constante la temperatura del agua que sale de un calentador industrial a gas, un operador tiene que vigilar un indicador de temperatura y ajustar en consecuencia una válvula del gas combustible (Figura 1). Si por alguna razón la temperatura del agua sube demasiado, el operador tiene que cerrar un poco la válvula del gas, lo justo para que la temperatura vuelva al valor deseado. Si el agua se enfría demasiado, tiene que abrir la válvula del gas.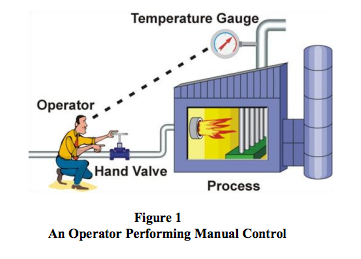
Control por realimentación
La tarea de control que realiza el operador se llama control por realimentación (feedback), porque el operador modifica la tasa de combustión en función de la retroalimentación que recibe del proceso a través del indicador de temperatura. El control por realimentación puede hacerse de forma manual, como se describe aquí, pero normalmente se hace de forma automática, como se explicará en la sección siguiente.El operador, la válvula, el proceso y el indicador de temperatura forman un lazo de control. Cualquier cambio que el operador haga en la válvula del gas afecta la temperatura, que se realimenta al operador, cerrando así el lazo.
Control automático
Para liberar al operador de la tediosa tarea del control manual, la función de control puede automatizarse con un controlador PID. Se requiere lo siguiente:- Instalar un dispositivo electrónico de medición de temperatura
- Automatizar la válvula añadiéndole un actuador (y quizá un posicionador) para que pueda accionarse electrónicamente
- Instalar un controlador y conectarlo a la medición electrónica de temperatura y a la válvula de control automatizada
Un controlador PID tiene un punto de ajuste (Set Point, SP) que el operador puede fijar en la temperatura deseada. La salida del controlador (Controller’s Output, CO) determina la posición de la válvula de control. Y la medición de temperatura, llamada variable de proceso (Process Variable, PV), da al controlador la realimentación que tanto necesita. La variable de proceso y la salida del controlador se transmiten mediante señales de corriente, de tensión o digitales (Figura 2).
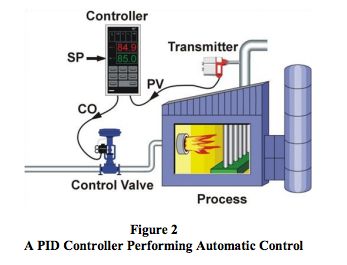
Cuando todo está en marcha, el controlador PID recibe la señal de la variable de proceso, la compara con el punto de ajuste y calcula la diferencia entre ambas señales, también llamada error (E). Luego, con base en el error y en las constantes de sintonización del controlador PID, el controlador calcula la salida adecuada que lleva la válvula de control a la posición correcta para mantener la temperatura en el punto de ajuste. Si la temperatura llegara a subir por encima de su punto de ajuste, el controlador reducirá la posición de la válvula, y viceversa.
Control PID
Los controladores PID tienen tres modos de control:- Control proporcional
- Control integral
- Control derivativo
Modo de control proporcional
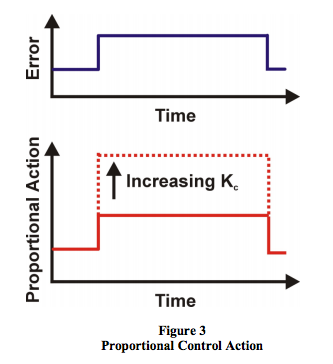
El modo de control proporcional es la principal fuerza motriz de un controlador. Cambia la salida del controlador en proporción al error (Figura 3). Si el error aumenta, la acción de control aumenta proporcionalmente. Esto es muy útil, ya que se necesita más acción de control para corregir errores grandes.El ajuste del control proporcional se llama ganancia del controlador (Kc). Una ganancia del controlador más alta aumentará la magnitud de la acción de control proporcional para un error dado. Si la ganancia del controlador se fija demasiado alta, el lazo de control comenzará a oscilar y se volverá inestable. Si la ganancia del controlador se fija demasiado baja, no responderá adecuadamente a las perturbaciones ni a los cambios del punto de ajuste.
 En la mayoría de los controladores, ajustar la ganancia del controlador influye en la magnitud de la respuesta de los modos de control integral y derivativo. Por eso el parámetro se llama ganancia del controlador. Sin embargo, existe un diseño de controlador (llamado algoritmo de ganancias paralelas o independientes) en el que ajustar la ganancia proporcional no afecta a los otros modos.
El controlador solo proporcional
Un controlador PID puede configurarse para producir únicamente una acción proporcional, desactivando los modos integral y derivativo. Los controladores proporcionales son sencillos de entender y fáciles de sintonizar. La salida del controlador es simplemente el error de control multiplicado por la ganancia del controlador, más un sesgo (bias) (Figura 4). El sesgo es necesario para que el controlador pueda mantener una salida distinta de cero mientras el error es cero (variable de proceso en el punto de ajuste).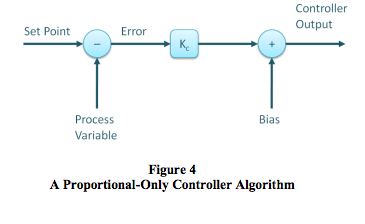
El uso de control solo proporcional tiene un gran inconveniente: el offset. El offset es un error sostenido que el control proporcional por sí solo no puede eliminar. Por ejemplo, consideremos el control del nivel de agua en el tanque de la Figura 5 con un controlador solo proporcional. Mientras el flujo de salida del tanque se mantenga constante, el nivel permanecerá en su punto de ajuste.
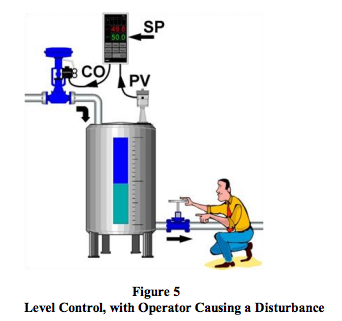
Pero si el operador aumentara el flujo de salida del tanque, el nivel del tanque comenzaría a descender debido al desequilibrio entre el flujo de entrada y el de salida. Mientras el nivel del tanque desciende, el error aumenta y el controlador proporcional incrementará la salida del controlador en proporción a ese error. En consecuencia, la válvula que controla el flujo de entrada al tanque se abre más y entra más agua al tanque.
A medida que el nivel sigue descendiendo, el error aumenta y la válvula continúa abriéndose hasta llegar a un punto en el que el flujo de entrada vuelve a igualar al de salida. En ese momento, el nivel del tanque (y el error) permanecerá constante. Como el error se mantiene constante, nuestro controlador P mantendrá su salida constante y la válvula de control conservará su posición. El sistema permanece ahora en equilibrio, pero el nivel del tanque queda por debajo de su punto de ajuste. Este error sostenido remanente se llama offset.
La Figura 6 muestra el efecto de una disminución repentina de la presión del gas combustible en el calentador de proceso descrito anteriormente, y la respuesta de un controlador solo proporcional. La disminución de la presión del gas combustible reduce la tasa de combustión y la temperatura de salida del calentador baja. Esto crea un error ante el cual responde el controlador. Sin embargo, se encuentra un nuevo punto de equilibrio entre la acción de control y el error, y el controlador proporcional no elimina el offset de temperatura.
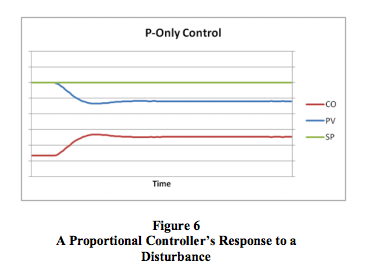
Con control solo proporcional, el offset seguirá presente hasta que el operador cambie manualmente el sesgo (bias) en la salida del controlador para eliminarlo. Se dice que el operador reajusta (reset) manualmente el controlador.
Modo de control integral
La necesidad del reajuste manual, descrita arriba, condujo al desarrollo del reajuste automático, o modo de control integral, tal como se le conoce hoy. La función del modo de control integral es incrementar o decrementar la salida del controlador a lo largo del tiempo para reducir el error, mientras haya algún error presente (variable de proceso fuera del punto de ajuste). Con el tiempo suficiente, la acción integral llevará la salida del controlador hasta que el error sea cero.Si el error es grande, el modo integral incrementará o decrementará la salida del controlador a un ritmo rápido; si el error es pequeño, los cambios serán lentos. Para un error dado, la velocidad de la acción integral la fija el ajuste del tiempo integral del controlador (Ti). Un valor grande de Ti (tiempo integral largo) da como resultado una acción integral lenta, y un valor pequeño de Ti (tiempo integral corto) da como resultado una acción integral rápida (Figura 7). Si el tiempo integral se fija demasiado largo, el controlador será lento; si se fija demasiado corto, el lazo de control oscilará y se volverá inestable.
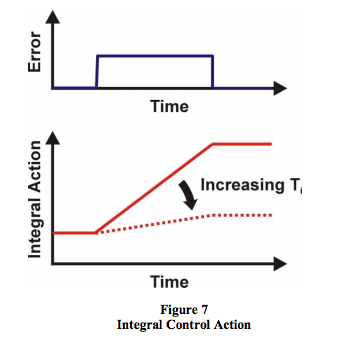
La mayoría de los controladores, incluido el MAQ®20, usan el tiempo integral (Ti) en minutos como unidad de medida del control integral, pero algunos usan el tiempo integral en segundos. Unos pocos controladores, típicamente los que tienen el algoritmo paralelo, usan la ganancia integral (Ki) en repeticiones por minuto. El algoritmo paralelo también está disponible en el MAQ®20.
Controlador proporcional + integral
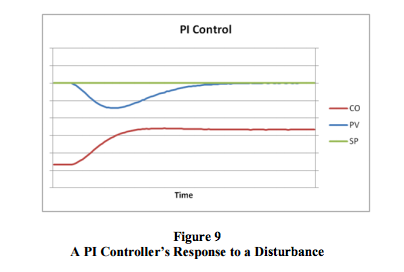
Comúnmente llamado controlador PI, la salida del controlador proporcional + integral se compone de la suma de las acciones de control proporcional e integral (Figura 8).Comparando con la Figura 6, se ve claramente cómo el control integral sigue llevando la salida del controlador hasta eliminar todo el offset.
Modo de control derivativo
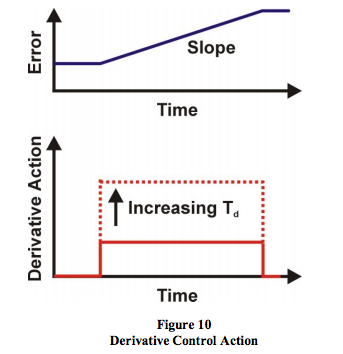
El tercer modo de control de un controlador PID es el modo de control derivativo. El control derivativo rara vez se utiliza en el control de procesos, pero se usa con frecuencia en el control de movimiento. En el control de procesos no es absolutamente necesario, es muy sensible al ruido de medición y dificulta la sintonización por prueba y error. No obstante, usar el modo de control derivativo de un controlador puede hacer que ciertos tipos de lazos de control respondan un poco más rápido que con control PI solo (el control de temperatura es una aplicación típica del control PID).El modo de control derivativo produce una salida basada en la velocidad de cambio del error (Figura 10). Por eso, el modo derivativo se llamaba originalmente rate (velocidad). El modo derivativo produce más acción de control si el error cambia a mayor velocidad. Si no hay cambio en el error, la acción derivativa es cero. El modo derivativo tiene un ajuste regulable llamado tiempo derivativo (Td). Cuanto mayor es el ajuste del tiempo derivativo, más acción derivativa se produce. Un ajuste del tiempo derivativo igual a cero desactiva de hecho este modo. Si el tiempo derivativo se fija demasiado largo, se producirán oscilaciones y el lazo de control se volverá inestable.
Para el ajuste derivativo de un controlador se usan dos unidades de medida: minutos y segundos.
Controlador proporcional + integral + derivativo
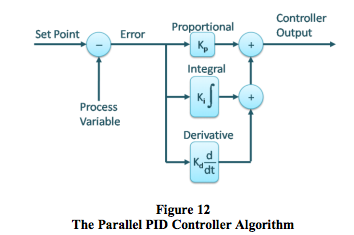
Comúnmente llamado controlador PID, la salida del controlador proporcional + integral + derivativo se compone de la suma de las acciones de control proporcional, integral y derivativa. La Figura 11 muestra el algoritmo de controlador PID no interactivo y la Figura 12 muestra el algoritmo de controlador paralelo. Ambos son compatibles con el sistema MAQ®20.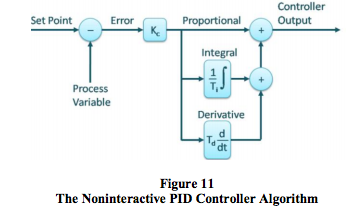
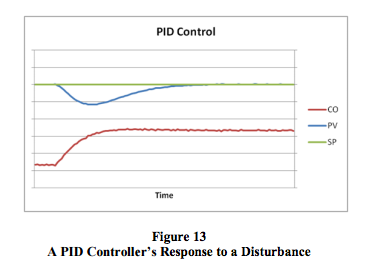
El modo derivativo del controlador PID proporciona más acción de control con mayor rapidez que la posible con control P o PI. Esto reduce el efecto de una perturbación y acorta el tiempo que tarda el nivel en volver a su punto de ajuste (Figura 13).
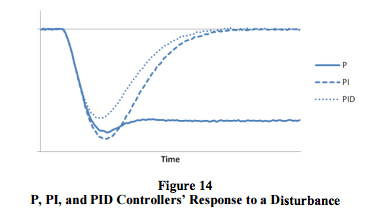
 La Figura 14 compara la recuperación de la temperatura de salida del calentador de proceso con control P, PI y PID tras un cambio repentino en la presión del gas combustible, como se describió antes.
Conclusión
El controlador PID es el caballo de batalla de los sistemas modernos de control de procesos. Los modos de control proporcional, integral y derivativo cumplen cada uno una función única. Los modos de control proporcional e integral son esenciales para la mayoría de los lazos de control, mientras que el derivativo solo es útil en algunos casos. Los algoritmos de control PID tienen diferentes diseños, y el MAQ®20 es compatible con el algoritmo no interactivo más común, así como con el algoritmo paralelo.Esta versatilidad de algoritmos PID hace que el MAQ®20 sea extremadamente potente y adaptable a una amplia gama de aplicaciones de control de procesos, entre ellas:
- Pruebas y mediciones
- Automatización de fábricas y de procesos
- Automatización de máquinas
- Militar y aeroespacial
- Petróleo y gas
- Monitoreo ambiental
Conozca más sobre el Sistema de adquisición de datos y control MAQ®20
Artículo de Dataforth Corporation, traducido por LRI. Los valores y dibujos son los del original; confírmelos en la hoja de datos antes del proyecto.