Filtrado en módulos de acondicionamiento de señales, SCM
En este artículo
Preámbulo
Los módulos de acondicionamiento de señales, SCM, utilizados para medir variables de control de procesos como temperatura, presión, deformación, posición, velocidad, nivel, etc., están siempre sujetos a señales de ruido inducidas externamente. Los voltajes/corrientes de ruido inducidos eléctrica y magnéticamente son inevitables. Los sensores de campo con voltajes de salida del orden de milivolts se degradan sin duda por niveles de ruido inducido del orden de volts. En consecuencia, los módulos de acondicionamiento de señales deben incluir filtrado para eliminar los componentes de ruido inducido.Se han escrito cientos de artículos y libros de texto sobre filtros que ofrecen una multitud de características de frecuencia, como Bessel, Butterworth, Chebyshev, Cauer, etc. Una revisión a fondo de esta información queda fuera del alcance e intención de este documento. El objetivo de esta nota de aplicación es una breve revisión de los fundamentos de los filtros, centrada principalmente en la respuesta en amplitud de los filtros pasa bajas (LP) que se necesitan en los módulos industriales de acondicionamiento de señales.
Breve repaso de algunos fundamentos
Las topologías de filtro se caracterizan por sus funciones de transferencia, que son razones, dependientes de la frecuencia, entre el voltaje de salida (Vout) y el voltaje de entrada (Vin), expresadas como cocientes de polinomios, como se muestra. Por ejemplo,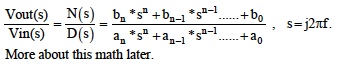
El comportamiento de la función de transferencia de un filtro se caracteriza generalmente mediante gráficas de “Bode”, que son gráficas semilogarítmicas de las amplitudes fasoriales en decibeles {20*log (Vout/Vin)} contra la frecuencia y gráficas semilogarítmicas de las fases fasoriales en grados contra la frecuencia.
La Figura 1 ilustra las gráficas de magnitud de Bode de tres tipos fundamentales de filtros RC; la curva #1, filtro RC pasa bajas (LP) de una sección; la curva #2, filtro pasa altas (HP) de una sección; y la curva #3, filtro pasa banda de dos secciones.
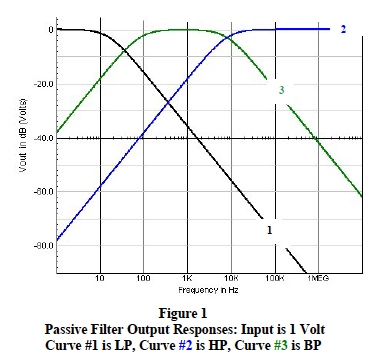
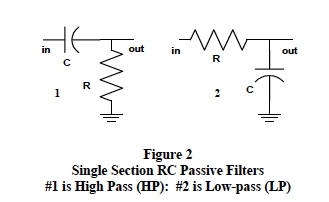
Los filtros pasa bajas (LP) permiten la transmisión de solo un intervalo de frecuencias bajas, desde CC hasta una frecuencia de corte superior. Vea la Figura 2, circuito #2, y la Figura 1, curva #1. Este tipo de filtro es ideal para eliminar el ruido inducido de alta frecuencia en datos de señales de baja frecuencia. El filtrado pasa bajas es necesario en la mayoría de los SCM industriales para eliminar los armónicos inducidos de 60 ciclos y el ruido transitorio de alta frecuencia inducido aleatoriamente.
Los filtros pasa altas (HP) permiten la transmisión de un intervalo de frecuencias altas desde una frecuencia de corte inferior hasta el límite superior del desempeño de los componentes del circuito. Vea la Figura 2, circuito #1, y la Figura 1, curva #2 . Estos tipos de filtros son ideales para eliminar el ruido inducido de baja frecuencia en datos de señales de alta frecuencia.
Los filtros pasa banda (BP) permiten la transmisión de un intervalo de frecuencias entre un límite de corte inferior y uno superior. Las características de un filtro BP simple se muestran en la Figura 1, curva #3, y pueden simularse conectando en cascada los circuitos HP y LP de la Figura 2. Estos tipos de filtros son ideales para seleccionar señales dentro de un intervalo de frecuencias dado. A la inversa, las funciones de transferencia de los filtros pasa banda pueden reordenarse para funcionar como filtros “notch” (rechaza banda), que eliminan las frecuencias entre un límite de corte inferior y uno superior.
Características básicas de los filtros
Las funciones de transferencia de filtro tradicionales se implementan con topología de circuito pasiva o activa. La topología de un circuito de filtro pasivo se configura con resistencias, capacitores e inductores individuales; en cambio, el circuito típico de filtro activo usa amplificadores operacionales con resistencias y capacitores en diversos arreglos de retroalimentación. Las características únicas de la función de transferencia se implementan en los filtros activos seleccionando los valores de resistencias y capacitores de la topología de retroalimentación y ajustando la ganancia del amplificador del filtro. Algunas características básicas del filtrado en los SCM se ilustran en la siguiente lista.Pasa banda: Esta función de transferencia del filtro se aplica por igual a todas las frecuencias dentro del intervalo (banda) de filtrado deseado, sin variaciones de amplitud dentro de la banda de paso deseada del filtro (es decir, una respuesta plana sin rizado). Los componentes de frecuencia fuera de la banda de paso se atenúan marcadamente. Vea la Figura 1, curva #3.
Respuesta abrupta en las frecuencias de corte: Las frecuencias en las que la respuesta de potencia del filtro ha caído 50% o a 1/√ 2 (0,707) del voltaje de salida deseado se definen como frecuencias de “corte”. Las gráficas de Bode ubican estas frecuencias de corte 3 decibeles por debajo de la parte plana del intervalo medio; de ahí el término “puntos de 3-dB”. Los filtros ideales no tienen respuesta por debajo de su corte inferior de 3-db, ni respuesta por encima de su corte superior de 3-dB, y las pendientes de respuesta son muy pronunciadas al acercarse a estos puntos de 3-dB. El término “ancho de banda” define el intervalo de frecuencias entre las frecuencias de “corte” de 3-dB. Para los filtros pasa bajas, el ancho de banda va desde CC hasta la frecuencia de 3-db. Vea la Figura 1, curva #1.
Nota 1: El análisis de los filtros LP muestra que el comportamiento de corte cerca de las frecuencias de 3-dB está determinado por una combinación matemática de las raíces individuales (llamadas “polos”) del polinomio denominador de la función de transferencia del filtro, D(s). Estas raíces son funciones de las constantes de tiempo dentro de un circuito de filtro y tienen unidades de Hz o radianes/segundo. El número de raíces (orden del polinomio denominador) es igual al número de constantes de tiempo del circuito. Por ejemplo, un filtro RC pasa bajas que contiene cuatro capacitores tiene cuatro constantes de tiempo RC y un polinomio denominador de cuarto orden con cuatro raíces (polos).
Las combinaciones matemáticas de las raíces del denominador y la separación en frecuencia entre ellas determinan la frecuencia real de 3-dB. Por ejemplo, si todas las raíces individuales difieren en un factor de 10, entonces la raíz más baja (la mayor constante de tiempo) es esencialmente el punto de 3-dB. Por otra parte, si un filtro tiene “n” raíces iguales, entonces el punto de 3-dB es
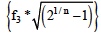
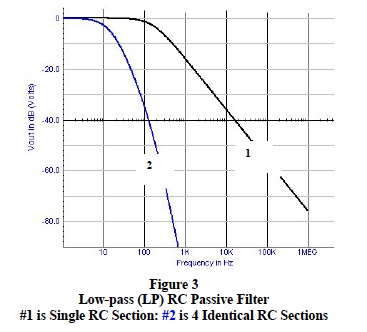
Para las situaciones intermedias entre estos dos extremos simples, las matemáticas se complican y las simulaciones por computadora con pruebas en banco son formas más efectivas de determinar los puntos de 3-dB. Las Figuras 3 y 6 ilustran los efectos que tienen los polos múltiples sobre “la” frecuencia de 3-dB.
Nota 2: El análisis continuado de las funciones de transferencia de los filtros LP revela que el número de raíces (o número de constantes de tiempo del filtro) controla la pendiente de la respuesta del filtro al acercarse al punto de 3-dB. Más allá de la frecuencia de corte, cada polo aporta una disminución de amplitud de 20 dB por década de frecuencia a la respuesta del filtro. Por ejemplo, la respuesta de un filtro de 4 polos más allá del punto de 3-dB tiene una pendiente límite de -80 dB por década.
La Figura 3 y la Figura 6 ilustran el efecto de múltiples polos (secciones RC) en un filtro pasa bajas.
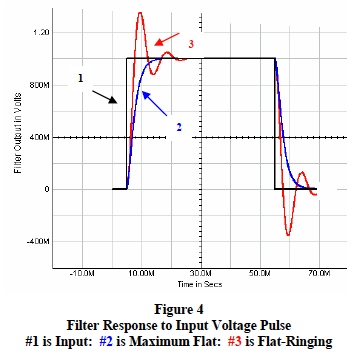
Sobreimpulso: Los sensores a menudo producen funciones escalón o transiciones casi instantáneas entre niveles de señal. Los filtros de los SCM no deben permitir un sobreimpulso o una oscilación amortiguada excesivos en la respuesta a estas funciones escalón. Las constantes de tiempo RC y la ganancia del filtro determinan el sobreimpulso del filtro activo. La Figura 4 muestra los efectos de modificar las constantes de tiempo y la ganancia del filtro activo.
Cálculos de la respuesta del filtro
El análisis manual de las funciones de transferencia de filtros es laborioso y se implementa mejor con programas de aplicación especiales; no obstante, muchas características destacadas de los filtros se aclaran mediante el análisis manual de topologías de filtro simples usando los conceptos fasoriales de Steinmetz y las transformadas de Laplace.Como ejemplo, considere la topología simple de filtro LP pasivo de 2 secciones RC mostrada en la Figura 5. Las ecuaciones de lazo del comportamiento fundamental dependiente del tiempo de este circuito son;
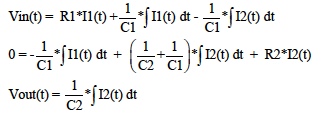
Deducir las funciones de transferencia (Vout/Vin) a partir de estas ecuaciones requiere un esfuerzo considerable. El uso de definiciones fasoriales, transformadas de Laplace y voltajes sinusoidales dependientes de la frecuencia en estado estacionario reduce este esfuerzo a ecuaciones algebraicas simples, donde la transformada de Laplace permite que “s” represente el término de frecuencia compleja “jω ”. Las ecuaciones dependientes del tiempo de la función de transferencia del filtro LP para la Figura 5 ahora se convierten en;
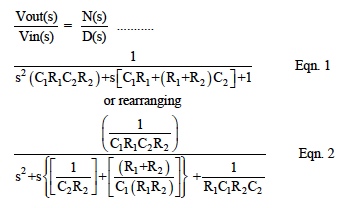
Nota: D(s) en ambas ecuaciones es un denominador cuadrático de la forma ( a*s2 + b*s + c ) con dos raíces.
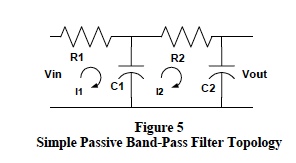
Como ejemplo, elija los valores de los componentes de la Figura 5 como; R1=20kΩ , C1=0,5μF, R2=56kΩ y C2= 0,001μF. Un programa de simulación por computadora que barre el voltaje sinusoidal de entrada de un hertz a diez megahertz genera los resultados mostrados a continuación en la Figura 6.
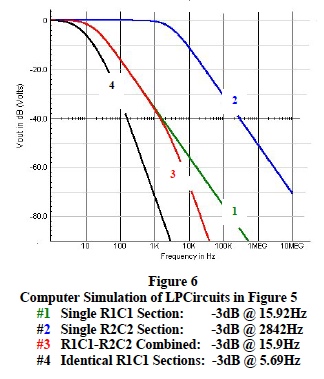
Un examen más detenido de este ejemplo aclara algunas características fundamentales importantes de los filtros pasa bajas.
- Cada sección RC pasa bajas por separado tiene una frecuencia de corte (respuesta atenuada en 3-dB) relacionada con su constante de tiempo RC individual. Recuerde que, para una sola sección RC LP, la frecuencia de corte f3 es 1/ (2π RC) Hz. Vea la Figura 6, curva #1 y curva #2. Los filtros pasa bajas con secciones RC idénticas tienen una frecuencia de corte mucho menor que la de cada sección RC individual. Vea la curva #4 en la Figura 6.
- Cada sección RC pasa bajas individual aporta un cambio de 20 dB en la respuesta de voltaje por cada factor de 10 de cambio en la frecuencia (20dB por década). Recuerde que un cambio de 20 dB representa un factor de 10 de cambio en el voltaje ( es decir, un cambio de voltaje de 1 a 0,1 es un cambio de – 20 dB). A medida que se agregan secciones RC con constantes de tiempo casi iguales, la frecuencia de corte disminuye y, lo más importante, la pendiente de la respuesta aumenta. Por ejemplo, una sección RC da 20 dB / década, mientras que cinco secciones RC dan una pendiente de 100dB/ década. Los filtros de los SCM necesitan frecuencias de corte bajas con velocidades de respuesta pronunciadas para asegurar un rechazo efectivo del ruido más allá del corte LP.
- Los denominadores cuadráticos “D(s)” de la Ec.1 y la Ec. 2 tienen raíces idénticas; 15,71 Hz y 2,8794 kHz. Las “raíces” del denominador de estas funciones de transferencia de filtros RC están determinadas por las constantes de tiempo RC del circuito y se definen como “polos”, que controlan la frecuencia de corte del filtro. El ejemplo anterior ilustra una característica fundamental de los filtros; a saber, las frecuencias de corte de los filtros RC pasa bajas están dominadas por el polo más pequeño. Vea la curva #3 en la Figura 6
- Las funciones de transferencia de filtros RC pasa bajas, dispuestas como se muestra en la Ec 1, siempre tienen denominadores en los que “b”, el coeficiente de la primera potencia de “s”, es igual a la suma de las constantes de tiempo de “circuito abierto” del filtro, y la frecuencia de corte del filtro puede estimarse mediante 1/(2πb). En la Figura 5, la suma de las constantes de tiempo de circuito abierto es [R1C1 + C2*(R1+R2)] = 10,076mS y la frecuencia asociada con esta constante de tiempo es 15,8 Hz. Recuerde que la frecuencia se relaciona con una constante de tiempo “T” mediante la expresión [f=1/(2*π *T)] y que una constante de tiempo de circuito abierto es el producto de cada capacitor y la resistencia efectiva que este capacitor “ve” con todos los demás capacitores abiertos. Las constantes de tiempo de circuito abierto se denominan con la sigla “OCT” (por sus siglas en inglés).
- Los numeradores “N(s)” de las funciones de transferencia de filtro válidas, N(s)/D(s), fuerzan la respuesta del filtro a cero y se definen como “ceros” del filtro. Los filtros pasa bajas de los SCM no tienen “ceros”
- Las funciones de transferencia de los filtros tienen desfases y retardos de tiempo dependientes de la frecuencia, ambos de importancia extrema en aplicaciones de comunicación de alta frecuencia. Sustituir s = j2π f en las Ec 1 y 2 ilustra los ángulos de fase dependientes de la frecuencia. Las características de fase de los SCM en los sistemas industriales de adquisición de datos no suelen ser un problema, pero pueden ser cruciales en lazos de control de alta velocidad. La eliminación del ruido y el mantenimiento de la integridad de la señal son los temas prioritarios en las aplicaciones industriales de SCM.
Filtros activos
La Figura 7 ilustra una topología de circuito de filtro activo popular y rentable. Los circuitos de este tipo ofrecen numerosas ventajas frente a las topologías de circuito pasivo típicas.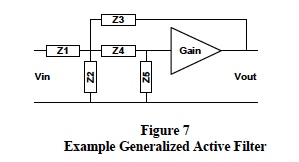
La función de transferencia de la Figura 7 es:
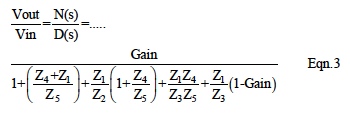
La topología de filtro de la Figura 6 puede implementar características pasa bajas, pasa altas o pasa banda seleccionando combinaciones de R y C para Z1 ,Z2, Z3, Z4 y Z5. Una configuración típica de filtro activo pasa bajas tiene; Z1=R1, Z4=R2, Z3=1/sC1, Z5=1/sC2 y Z2=abierto. La función de transferencia de esta topología se muestra a continuación en la Ec 4.
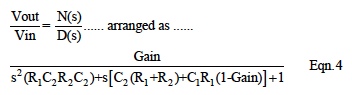
Las funciones de transferencia de filtros LP activos dispuestas en la misma forma que la Ec. 1 y la Ec. 4 exhiben características similares a las de los filtros pasivos. Por ejemplo, las raíces de D(s) son polos y el polo más pequeño domina la frecuencia de corte LP. Además, el coeficiente “b” del término “s” en D(s) es la suma de las constantes de tiempo de circuito abierto (OTC) del filtro, y la frecuencia de corte del filtro se aproxima muy bien mediante 1/ (2π b). Más aún, una OTC significativamente grande domina la frecuencia de 3-dB del filtro LP.
Los filtros activos tienen una ventaja sobre los pasivos, ya que su comportamiento es ajustable electrónicamente mediante la ganancia del filtro, como se ilustra en la Ec. 4. Por ejemplo, los ángulos de fase de los filtros activos pueden adaptarse a aplicaciones especiales en lazos de comunicación y control.
Filtros de los SCM de Dataforth
Todos los productos de acondicionamiento de señales de Dataforth incorporan en su diseño filtros exigentes. Estos filtros se adaptan a las aplicaciones individuales de cada SCM. Los SCM de Dataforth tienen filtros pasa bajas multipolo diseñados para aplicaciones de baja frecuencia y de banda ancha. La Figura 8 ilustra la respuesta típica de un filtro pasa bajas de 6 polos de un SCM de Dataforth, con una frecuencia de 4 Hz en el punto de 3-dB y una “caída” de 120 dB por década de frecuencia. Observe que las señales de 50-60 Hz se atenúan en más de 100 dB, un factor de 100.000. Esto representa un filtro LP muy eficaz para eliminar el ruido industrial inducido.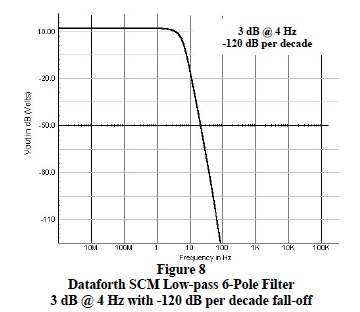
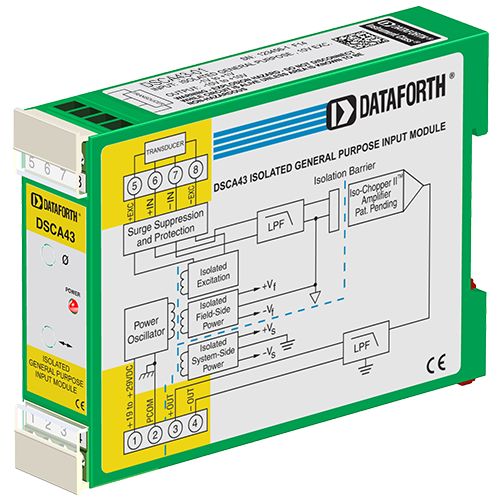
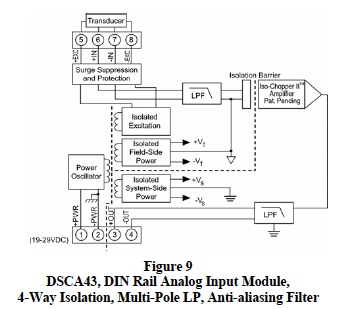
La Figura 9 es el diagrama de bloques del módulo de entrada analógica de propósito general para riel DIN de Dataforth, DSCA43, para acondicionamiento de señales. Este módulo representa el esquema de aislamiento de 4 vías de Dataforth, con un filtro multipolo dividido de modo que proporciona filtrado antialiasing en el lado de campo de la barrera de aislamiento de la señal, seguido de un filtrado multipolo en el lado del sistema de la barrera de aislamiento. Se recomienda al lector visitar el sitio web de Dataforth y explorar su línea completa de módulos de acondicionamiento de señales.
Artículo de Dataforth Corporation, traducido por LRI. Los valores y dibujos son los del original; confírmelos en la hoja de datos antes del proyecto.