Ângulos de fase e atrasos de tempo
Preâmbulo
Como pré-requisito para esta nota de aplicação, recomenda-se ao leitor examinar a Nota de Aplicação AN112 da Dataforth, Referência 2, que descreve as características de amplitude e revisa as técnicas analíticas das funções de transferência dependentes da frequência dos filtros passa-baixas (LP) associados aos circuitos de filtro dos módulos de condicionamento de sinais da Dataforth.A filtragem interna melhora a integridade do sinal do sensor nos módulos de condicionamento de sinais (SCM), eliminando componentes indesejáveis de frequência e de ruído. No entanto, a característica inerente a esse tipo de filtragem acrescenta ao sinal original um ângulo de fase, com o respectivo atraso de propagação. Essa fase e esse atraso adicionais geralmente não afetam as medições de processos industriais em regime permanente e de baixa frequência. Contudo, em algumas situações, variações quase instantâneas nas variáveis de processo precisam ser reconhecidas de imediato. Nessas situações, deve-se examinar com cuidado as especificações do SCM para determinar sua aplicabilidade. As especificações dos SCMs da Dataforth incluem dados de transitório de pulso para auxiliar na seleção. Visite o site da Dataforth, Referência 1.
O objetivo desta nota de aplicação é apresentar um breve exame visual das características típicas de pulso e de fase dos filtros passa-baixas (LP) de SCMs. Para simplificar, examinam-se apenas filtros RC passa-baixas, com um mínimo de análise matemática, para estabelecer algumas conclusões gerais de aproximação de primeira ordem. As características de filtros de múltiplos polos podem ser criadas colocando-se em cascata as topologias ilustradas nas Figuras 1, 2 e 3. Na prática, os valores dos circuitos são ajustados para criar características especiais de amplitude, fase e pulso. Anos de pesquisa sobre topologias de filtros, como Bessel, Butterworth, Chebyshev, Cauer etc., estabeleceram características padronizadas de filtros, com as respectivas regras de seleção de componentes. O leitor interessado é incentivado a examinar a literatura exaustiva sobre essas características.
Filtros RC passa-baixas
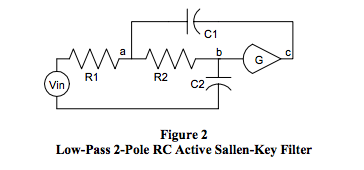
As Figuras 1 e 2 ilustram duas topologias diferentes de filtro RC passa-baixas de 2 polos, examinadas aqui para desenvolver a compreensão das características de defasagem e de atraso dos filtros passa-baixas. Na Figura 1, as seções RC são isoladas por um amplificador de ganho unitário, que não é necessário, mas está incluído aqui para fins de ilustração.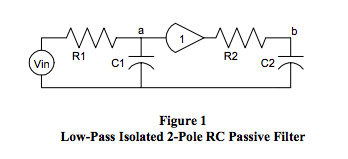
A Equação 1 descreve o formato da função de transferência senoidal em regime permanente, no domínio s, de um filtro RC passa-baixas de 2 polos típico. Os coeficientes “b” de “s” no denominador, D(s), determinam os polos do filtro e são funções dos valores dos componentes RC. Veja a Referência 2.
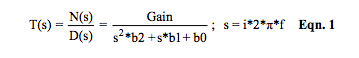
Os coeficientes b2 e b0 são definidos como b2 = C1*R1*C2*R2 e b0 = 1. No entanto, o coeficiente b1 tem valores diferentes, dependendo da topologia do circuito. As expressões de b1 são:
- Figura 1: seções RC isoladas, ganho = 1 b1 = C1*R1 + C2*R2, (independente do ganho)
- Figura 1: seções RC interagentes, sem amplificador b1 = C1*R1 + C2*(R1+R2)
- Figura 2: seções RC ativas b1 = C1*R1*(1-G) + C2*(R1+R2)
A análise típica das funções de transferência dependentes da frequência, N(s)/D(s), determina a relação entre as raízes do denominador, D(s), definidas como polos, e as raízes do numerador, N(s), definidas como zeros. Historicamente, a análise das características das funções de transferência usa as posições dos polos no plano s para estabelecer uma multiplicidade de características de comportamento específicas bem conhecidas, como Bessel, Butterworth, Chebyshev e Cauer, que dão aos projetistas a oportunidade de adaptar o comportamento do filtro a aplicações específicas. Revisões completas e aprofundadas dessas informações estão além do nosso objetivo neste documento.
Apresenta-se a seguir um exame prático das características de resposta a pulso e de defasagem de filtros RC passa-baixas, voltado principalmente para os filtros do tipo LP necessários em módulos industriais de condicionamento de sinais. O exame da função de transferência típica de uma topologia de filtro RC passa-baixas de 2 polos, expressa na Equação 1, em que N(s) é uma constante (o ganho), ilustra alguns comportamentos básicos dos filtros LP.
1. Os produtos RC são reconhecidos como constantes de tempo “τ ”, e seus inversos “1/τ ” têm unidades de radianos por segundo “ω ”, onde ω = 2*π *f, e “f” é a frequência, em hertz.
2. As Equações 2, 2a e 3 ilustram como a Equação 1 pode ser reescrita. Lembre-se de que as “raízes” são as soluções matemáticas de D(s) = 0 e são os inversos das constantes de tempo do filtro.
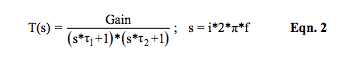
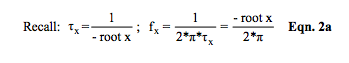
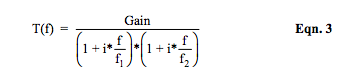
3. As raízes de D(s), o denominador, costumam ser chamadas de polos. Seus valores são determinados pelos coeficientes b2, b1 e b0, que por sua vez são determinados pelos valores RC do circuito. Essas raízes controlam o comportamento do filtro LP em relação à frequência. A Equação 3 ilustra a função de transferência complexa do filtro dependente da frequência, T(f), da Equação 1, em termos de f1 e f2 , que são as raízes de D(s) divididas por 2*π . A Equação 4 mostra o caso típico de “n” raízes do denominador de uma função de transferência de filtro passa-baixas, em que f1 , f2 , … fn são definidas como frequências de “ponto de quebra” (break point). Quando as raízes são números complexos, as equações e a matemática associada se tornam muito complicadas.
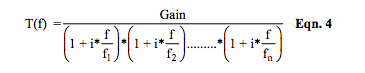
4. A resposta em módulo e em fase em função da frequência pode ser determinada a partir das Equações 3 e 4. A resposta a pulso em função do tempo é extremamente importante para determinar os atrasos e os tempos de resposta do filtro. A Equação 5 descreve a resposta no tempo, a uma entrada em degrau de um volt, do filtro RC passa-baixas de 2 polos típico da Equação 2, com raízes reais não repetidas no denominador.
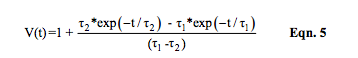
Lembre-se de que as constantes de tempo nas Equações 2 e 5 são os inversos negativos das raízes do denominador na Equação 1.
Historicamente, a maioria dos textos sobre filtros analisa o comportamento em função do número de polos, de sua posição relativa e de sua posição no plano s. O cálculo manual dos polos exige conhecimento dos coeficientes “b” de D(s) e de métodos para encontrar raízes de polinômios multidimensionais, o que pode ser uma tarefa muito difícil. Softwares de simulação específicos simplificam essa tarefa. Existem algumas observações simples sobre o circuito que permitem ter uma “noção” do comportamento básico dos filtros RC passa-baixas dos SCMs. A melhor maneira de explorar essas aproximações simples é examinar alguns exemplos visuais usando o filtro RC passa-baixas de 3 polos da Figura 3.
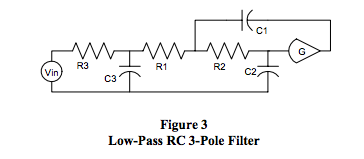
As Equações 6 e 6a representam a função de transferência da Figura 3 no domínio s.
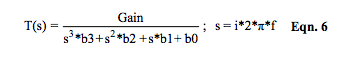
A Equação 6 pode ser arranjada na seguinte forma:
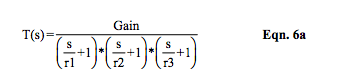
Lembre-se de que os valores do circuito determinam os valores de “b” e que esses valores de “b” determinam de forma unívoca as raízes matemáticas do denominador, que são os valores “r” da Equação 6a. Os engenheiros de projeto da Dataforth selecionam valores de circuito que estabelecem diferentes conjuntos de valores de “b”. Esses valores de “b” determinam os polos do filtro, que por sua vez estabelecem de forma unívoca o comportamento do filtro.
Matematicamente, as raízes do denominador das funções de transferência de filtros, T(s), podem ser números reais, números complexos (x + i*y) ou uma combinação dos dois. Além disso, as raízes calculadas matematicamente devem ser inseridas, em equações fatoradas como a Equação 6a, como valores negativos. Observação: se a parte real de qualquer raiz de D(s) for (ou puder vir a ser) positiva, o filtro é instável. Os leitores podem querer revisar a teoria de realimentação para explorar os fenômenos de estabilidade.
A lista a seguir e a Tabela 1 abaixo esboçam algumas possibilidades diferentes de raízes para o circuito de filtro da Figura 3.
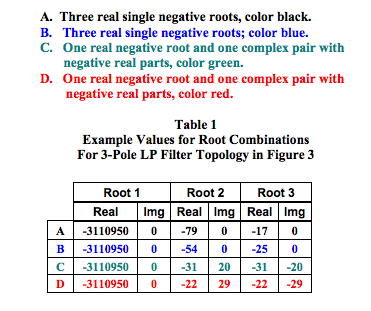
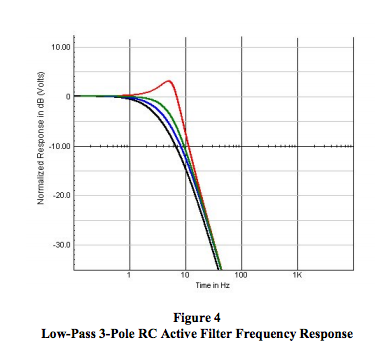
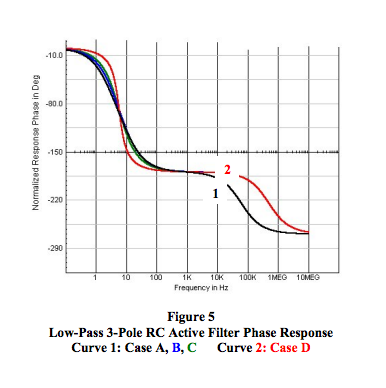
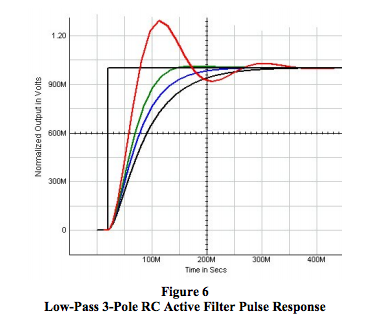
As Figuras 4, 5 e 6 ilustram como as categorias de exemplo de “raízes” da Tabela 1 afetam o comportamento passa-baixas do circuito mostrado na Figura 3. As curvas nessas figuras são codificadas por cores, de acordo com a Tabela 1. Existe um número infinito de combinações possíveis de valores de circuito. Centenas de artigos e dezenas de livros-texto foram escritos, com tratamento matemático rigoroso, sobre como selecionar valores de circuito para obter comportamentos específicos de filtro, como Bessel, Butterworth e Chebyshev, para citar alguns.
As Figuras 4 e 5 ilustram como as raízes de D(s) afetam a resposta em amplitude e em fase, em função da frequência, da topologia de filtro da Figura 3.
A Figura 6 mostra a resposta a uma entrada em degrau unitário. Merece especial interesse a relação gráfica entre a resposta em frequência e a resposta a pulso de entrada em degrau.
Observações gerais
A seguir, algumas observações e relações gerais relativas aos filtros LP básicos usados em módulos de condicionamento de sinais. Para simplificar, omitem-se análises matemáticas rigorosas e demonstrações.1. Nos filtros LP, a frequência superior de 3dB é determinada pela interação entre todos os polos do filtro. Se houver um polo dominante (menor por um fator de 5-10), ele é o principal responsável pela frequência superior de 3dB. Veja a Referência 2 e a Equação 4. Observação: o número de polos é igual ao número de capacitores de constante de tempo em um filtro RC passa-baixas.
2. O comportamento da defasagem dependente da frequência de filtros RC passa-baixas estáveis é uma combinação composta da contribuição de defasagem de cada polo/raiz de D(s). Cada polo pode contribuir com até 90 graus de defasagem negativa à medida que a frequência aumenta. Por exemplo, um filtro RC LP de 3 polos pode ter um máximo de 270 graus de defasagem negativa. O formato exato de um gráfico de fase em função da frequência depende dos valores específicos das raízes de D(s). Veja a Figura 5.
3. Como a Figura 6 ilustra, a resposta a uma entrada em degrau tem um comportamento dependente do tempo, muito sensível aos valores específicos das raízes de D(s).
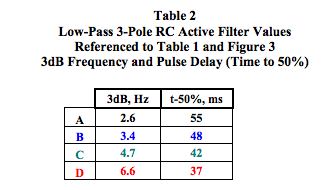
4. À medida que a parte “real” das raízes diminui e, simultaneamente, a parte “imaginária” aumenta, a resposta em frequência começa a apresentar um pico próximo à frequência de 3dB e a resposta ao degrau tende à oscilação (ringing). Examine o Caso C (verde) e o Caso D (vermelho) nas Tabelas 1 e 2 e nas Figuras 4, 5 e 6. É evidente que tanto a frequência de 3dB quanto o tempo de resposta do filtro estão fortemente acoplados e são totalmente controlados pelas raízes de D(s), que dependem dos coeficientes “b”, determinados pelos valores RC e pelo ganho do filtro. Alterar os valores do circuito para obter um comportamento de frequência específico afeta a resposta a pulso, e vice-versa.
Os SCMs industriais exigem uma filtragem LP interna de múltiplos polos que tenha: (a) frequência de 3dB especificada, (b) atenuação íngreme bem acima da frequência de 3dB (20dB por polo por década de frequência), (c) resposta plana, com o mínimo de oscilação (ringing) ou ondulação na banda passante, e (d) função antialiasing no lado de campo, antes da amplificação. Os engenheiros de projeto da Dataforth usam ferramentas de projeto rigorosas para fornecer todas essas características de filtros de múltiplos polos nos SCMs. Recomenda-se ao leitor visitar a Referência 1 e examinar toda a linha de SCMs da Dataforth e suas características de filtragem associadas.
Mais para o leitor interessado
A Dataforth dispõe de uma planilha interativa do Excel para um filtro LP ativo RC de 2 polos. Essa planilha permite inserir valores individuais do circuito e obter instantaneamente gráficos de resposta ao degrau, ganho em função da frequência e fase em função da frequência. Os leitores interessados em explorar como os valores do circuito influenciam os polos do filtro, que por sua vez determinam o comportamento do filtro, são incentivados a baixar esse arquivo do Excel; veja a Referência 3.
Referências da Dataforth
- Site da Dataforth Corp.
- Dataforth Corp., Nota de Aplicação AN112
Filtragem em módulos de condicionamento de sinais - Dataforth Corp., planilha interativa do Excel para filtro LP ativo de 2 polos
Planilha interativa para filtro LP ativo de 2 polos
Artigo da Dataforth Corporation, traduzido pela LRI. Valores e desenhos são os do original; confirme no datasheet antes do projeto.